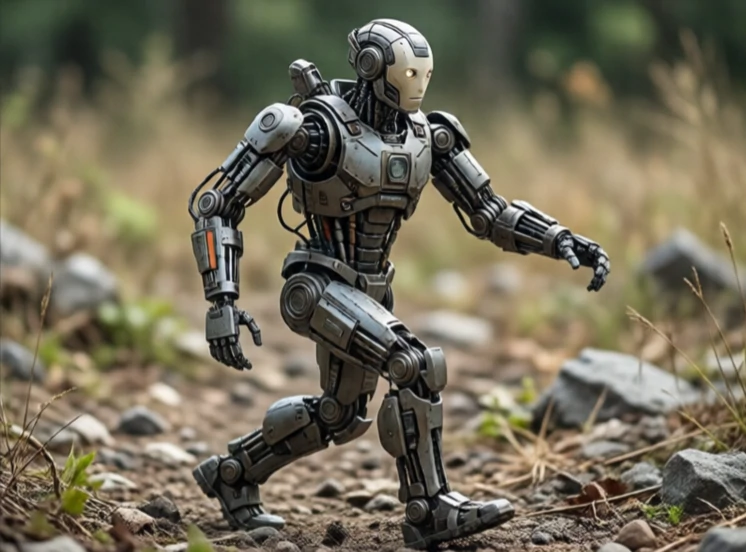
Robot poruszający się na nogach porusza się na mechanicznych nogach zamiast na kołach lub gąsienicach. Nogi radzą sobie z terenem, z którym koła nie potrafią sobie poradzić: schodami, skałami, błotem i gruzem. Kompromisem jest złożoność. Robot na kołach jest z założenia stabilny. Robot poruszający się na nogach musi aktywnie utrzymywać równowagę przy każdym kroku.
Badania nad lokomocją na nogach rozpoczęły się w latach 80. XX wieku wraz z maszynami do skakania Raiberta na MIT. Później powstały ASIMO firmy Honda i AIBO firmy Sony. BigDog, Spot i Atlas firmy Boston Dynamics posunęły dynamikę ruchu na jeszcze wyższy poziom, a Spot jest obecnie dostępny komercyjnie do celów inspekcyjnych i patrolowych. Problem sterowania jest trudny, ponieważ robot jest niestabilny, a podłoże nieprzewidywalne.
Typy robotów nożnych
- Dwunożny: ma dwie nogi, przypominające ludzkie, trudne do utrzymania równowagi.
- Czworonóg: cztery nogi, stabilny, popularny w trudnym terenie.
- Sześcionóg: sześć nóg, bardzo stabilny, powolny.
- Hybryda: koła na nogach, łączy prędkość ze wspinaczką.
- Hopper: jednonożna platforma badawcza do badań dynamiki.
Roboty nożne doskonale sprawdzają się na nierównym podłożu. Potrafią pokonywać przeszkody, wchodzić po schodach i odzyskiwać siły po pchnięciach. Są wolniejsze i mniej wydajne niż roboty kołowe na gładkich powierzchniach. Wyzwanie w zakresie sterowania jest ogromne. Każdy krok to kontrolowany upadek. Robot musi zaplanować położenie stóp, utrzymać równowagę i dostosować się do poślizgu lub nieoczekiwanego kontaktu. Postępy w sterowaniu predykcyjnym i uczeniu się przez wzmacnianie znacząco poprawiły roboty nożne w ciągu ostatniej dekady. Nie są jeszcze tak powszechne jak roboty kołowe, ale docierają tam, gdzie koła nie mogą.
Comments
No comments yet. Be the first to share a thought.
Leave a comment