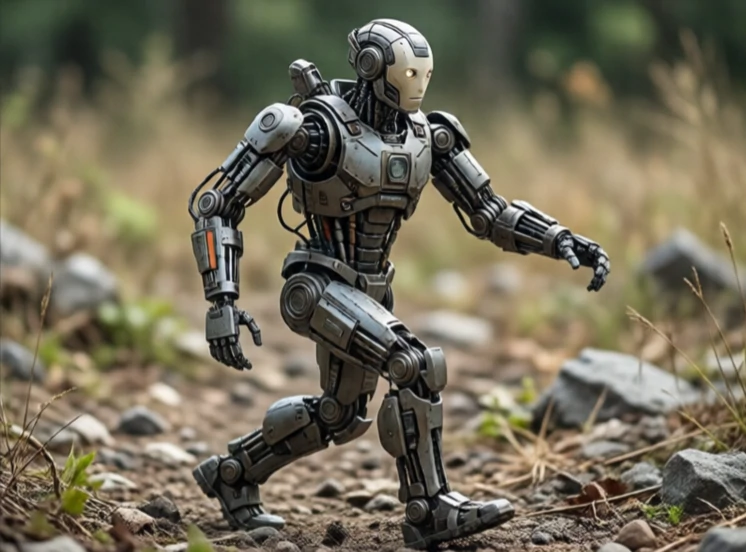
Un robot con patas se desplaza mediante patas mecánicas en lugar de ruedas u orugas. Las patas le permiten sortear terrenos que las ruedas no pueden: escaleras, rocas, barro y escombros. La desventaja es la complejidad. Un robot con ruedas es estable por defecto. Un robot con patas debe mantener el equilibrio activamente con cada paso.
La investigación sobre la locomoción con patas despegó en la década de 1980 con las máquinas saltarinas de Raibert en el MIT. Le siguieron ASIMO de Honda y AIBO de Sony. BigDog, Spot y Atlas de Boston Dynamics impulsaron aún más el movimiento dinámico, y Spot ya está disponible comercialmente para tareas de inspección y patrullaje. El problema del control es complejo debido a la inestabilidad del robot y la imprevisibilidad del terreno.
Tipos de robots con patas
- Bípedo: dos piernas, parecido al humano, difícil de mantener el equilibrio.
- Cuadrúpedo: cuatro patas, estable, popular para terrenos difíciles.
- Hexápodo: seis patas, muy estable, lento.
- Híbrido: ruedas sobre piernas, combina velocidad y capacidad para subir cuestas.
- Hopper: plataforma de investigación de una sola pata para el estudio de la dinámica.
Los robots con patas destacan en terrenos irregulares. Pueden sortear obstáculos, subir escaleras y recuperarse de empujones. Son más lentos y menos eficientes que los robots con ruedas en superficies lisas. El desafío del control es enorme. Cada paso implica una caída controlada. El robot debe planificar la colocación de los pies, mantener el equilibrio y adaptarse a resbalones o contactos inesperados. Los avances en el control predictivo de modelos y el aprendizaje por refuerzo han mejorado drásticamente los robots con patas en la última década. Aún no son tan comunes como los robots con ruedas, pero llegan a lugares donde las ruedas no pueden.
Comments
No comments yet. Be the first to share a thought.
Leave a comment