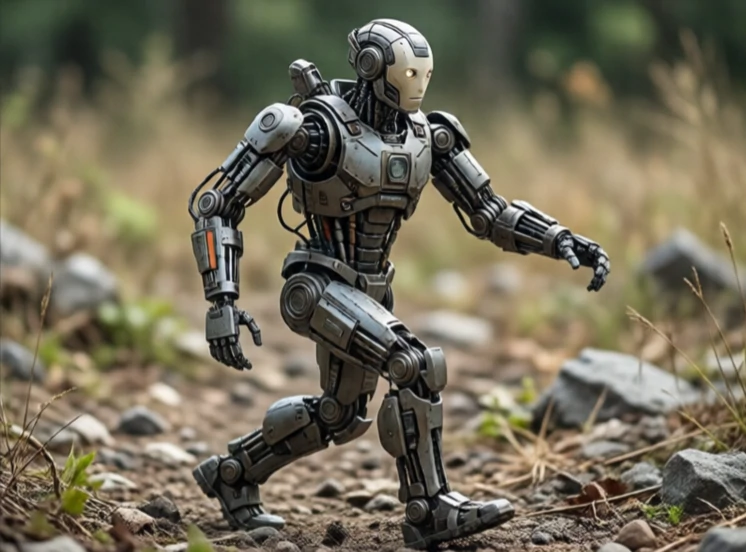
腿式机器人依靠机械腿而非轮子或履带移动。腿可以应对轮子无法逾越的地形:例如台阶、岩石、泥泞和碎石。但缺点是结构更复杂。轮式机器人本身就具有稳定性,而腿式机器人则必须在每一步都主动保持平衡。
20世纪80年代,随着雷伯特在麻省理工学院研发的跳跃机器人,腿式运动的研究开始蓬勃发展。随后,本田的ASIMO和索尼的AIBO相继问世。波士顿动力公司的BigDog、Spot和Atlas进一步推动了动态运动的发展,其中Spot目前已投入商业应用,用于巡检和巡逻工作。由于机器人本身不稳定且地面状况难以预测,因此控制问题十分棘手。
腿式机器人
- 双足动物:两条腿,类似人类,难以保持平衡。
- 四足动物:四条腿,稳定,适合崎岖地形。
- 六足动物:六条腿,非常稳定,但速度较慢。
- 混合型:轮子装在腿上,兼具速度和爬坡能力。
- Hopper:单腿动力学研究平台。
腿式机器人擅长在不平坦的地面上行走。它们可以跨越障碍物、爬楼梯,还能从推搡中恢复过来。但在平坦的地面上,它们的速度和效率都比轮式机器人低。控制它们的难度极大。每一步都像是一次可控的跌倒。机器人必须规划落脚点、保持平衡,并能适应滑倒或意外碰撞。过去十年,模型预测控制和强化学习技术的进步极大地提升了腿式机器人的性能。虽然它们目前还不如轮式机器人普及,但它们能到达轮式机器人无法到达的地方。
Comments
No comments yet. Be the first to share a thought.
Leave a comment