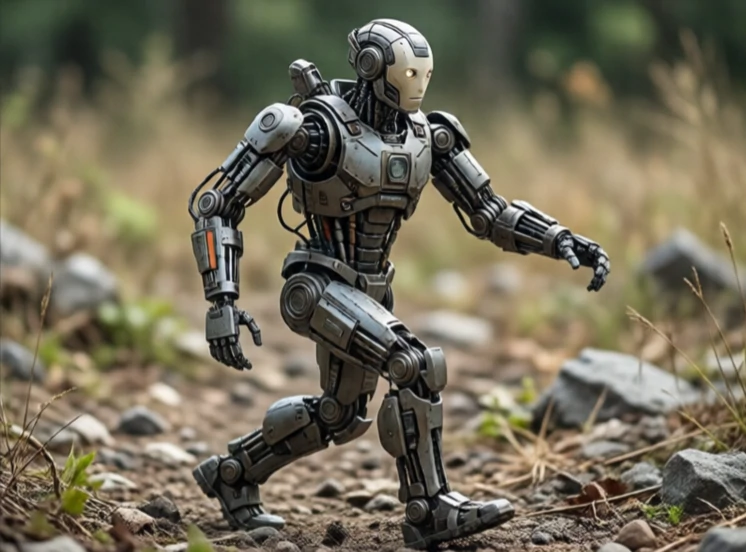
En robot med ben rör sig på mekaniska ben istället för hjul eller spår. Ben hanterar terräng som hjul inte kan: trappor, stenar, lera och spillror. Avvägningen är komplexitet. En robot med hjul är stabil som standard. En robot med ben måste aktivt balansera vid varje steg.
Forskning inom benförflyttning tog fart på 1980-talet med Raiberts hoppmaskiner vid MIT. Hondas ASIMO och Sonys AIBO följde. Boston Dynamics BigDog, Spot och Atlas drev dynamisk rörelse ytterligare, och Spot är nu kommersiellt tillgänglig för inspektion och patrullarbete. Kontrollproblemet är svårt eftersom roboten är instabil och marken är oförutsägbar.
Beniga robottyper
- Tvåbent: två ben, människoliknande, svåra att balansera.
- Fyrbent: fyra ben, stabil, populär i ojämn terräng.
- Hexapod: sex ben, mycket stabil, långsam.
- Hybrid: hjul på ben, kombinerar fart och klättring.
- Hopper: ettbens forskningsplattform för dynamik.
Benrobotar utmärker sig där marken inte är plan. De kan kliva över hinder, gå i trappor och återhämta sig från knuffar. De är långsammare och mindre effektiva än hjulförsedda robotar på släta ytor. Kontrollutmaningen är enorm. Varje steg är ett kontrollerat fall. Roboten måste planera fotplacering, bibehålla balansen och anpassa sig till halkning eller oväntad kontakt. Framsteg inom modellprediktiv styrning och förstärkningsinlärning har gjort benrobotar dramatiskt bättre under det senaste decenniet. De är ännu inte lika vanliga som hjulförsedda robotar, men de kommer dit hjul inte kan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment