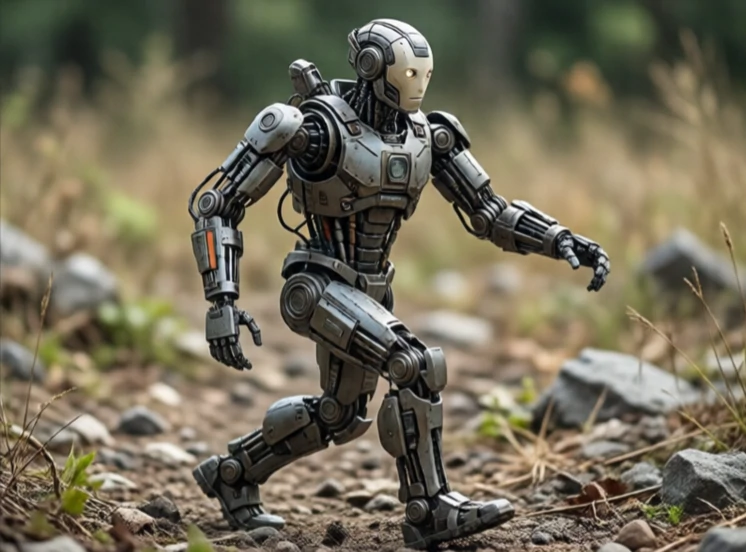
Egy lábbal járó robot mechanikus lábakon mozog kerekek vagy lánctalpak helyett. A lábak olyan terepen is boldogulnak, ahol a kerekek nem tudnak: lépcsőkön, sziklákon, saras és törmeléken. A kompromisszum a bonyolultság. Egy kerekes robot alapértelmezés szerint stabil. Egy lábbal járó robotnak minden lépésnél aktívan egyensúlyoznia kell.
A lábmozgással kapcsolatos kutatások az 1980-as években indultak be Raibert ugrálógépeivel az MIT-n. A Honda ASIMO és a Sony AIBO robotjai követték őket. A Boston Dynamics BigDog, Spot és Atlas robotjai tovább fejlesztették a dinamikus mozgást, a Spot pedig ma már kereskedelmi forgalomban kapható ellenőrző és járőröző munkákhoz. Az irányítási probléma nehéz, mivel a robot instabil, a talaj pedig kiszámíthatatlan.
Lábú robot típusok
- Kétlábú: két lábon járó, emberszerű, nehezen egyensúlyozható.
- Négylábú: négy lábon járó, stabil, népszerű egyenetlen terepen.
- Hatlábú: hatlábú, nagyon stabil, lassú.
- Hibrid: lábakon guruló kerekek, ötvözi a sebességet és a mászást.
- Hopper: egylábú, dinamikai kutatóplatform.
A lábas robotok ott jeleskednek, ahol a talaj nem sík. Át tudnak lépni az akadályokon, fel tudnak mászni a lépcsőn, és vissza tudnak térni a lökésekből. Sima felületeken lassabbak és kevésbé hatékonyak, mint a kerekes robotok. Az irányítással kapcsolatos kihívás óriási. Minden lépés egy kontrollált esés. A robotnak meg kell terveznie a lábának elhelyezését, meg kell őriznie az egyensúlyát, és alkalmazkodnia kell a megcsúszáshoz vagy a váratlan érintkezéshez. A modellprediktív vezérlés és a megerősítéses tanulás terén elért eredmények az elmúlt évtizedben drámaian jobbá tették a lábas robotokat. Még nem olyan elterjedtek, mint a kerekes robotok, de olyan helyekre is eljutnak, ahová a kerekek nem tudnak.
Comments
No comments yet. Be the first to share a thought.
Leave a comment