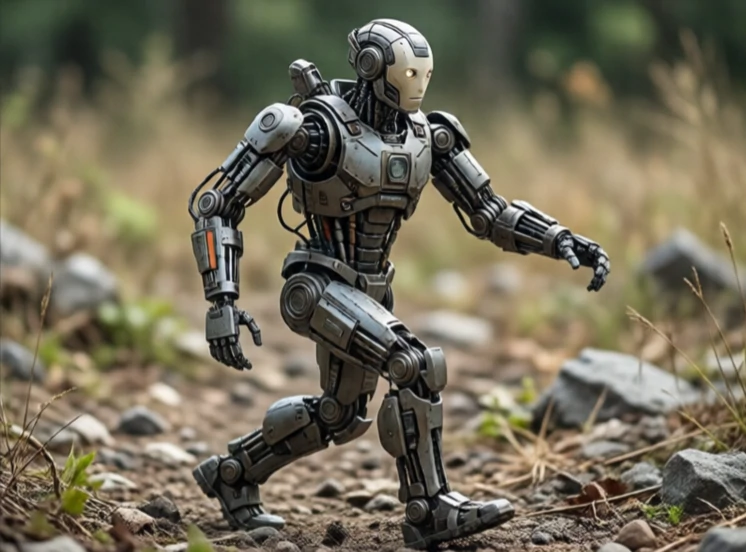
Ένα ρομπότ με πόδια κινείται με μηχανικά πόδια αντί για τροχούς ή ερπύστριες. Τα πόδια χειρίζονται εδάφη που οι τροχοί δεν μπορούν: σκάλες, βράχους, λάσπη και μπάζα. Το μειονέκτημα είναι η πολυπλοκότητα. Ένα ρομπότ με τροχούς είναι σταθερό εξ ορισμού. Ένα ρομπότ με πόδια πρέπει να ισορροπεί ενεργά με κάθε βήμα.
Η έρευνα για την κίνηση με τα πόδια απογειώθηκε τη δεκαετία του 1980 με τις μηχανές αναπήδησης του Raibert στο MIT. Ακολούθησαν οι ASIMO της Honda και AIBO της Sony. Οι BigDog, Spot και Atlas της Boston Dynamics προώθησαν περαιτέρω τη δυναμική κίνηση και η Spot είναι πλέον εμπορικά διαθέσιμη για εργασίες επιθεώρησης και περιπολίας. Το πρόβλημα ελέγχου είναι δύσκολο επειδή το ρομπότ είναι ασταθές και το έδαφος απρόβλεπτο.
Τύποι ρομπότ με πόδια
- Δίποδο: δύο πόδια, ανθρωποειδές, δύσκολο στην ισορροπία.
- Τετράποδο: τέσσερα πόδια, σταθερό, δημοφιλές για ανώμαλο έδαφος.
- Εξάποδο: έξι πόδια, πολύ σταθερό, αργό.
- Υβριδικό: ρόδες στα πόδια, συνδυάζει ταχύτητα και αναρρίχηση.
- Hopper: ένα πόδι, πλατφόρμα έρευνας για τη δυναμική.
Τα ρομπότ με πόδια διαπρέπουν σε σημεία όπου το έδαφος δεν είναι επίπεδο. Μπορούν να ξεπερνούν εμπόδια, να ανεβαίνουν σκάλες και να ανακάμπτουν από σπρωξίματα. Είναι πιο αργά και λιγότερο αποτελεσματικά από τα τροχοφόρα ρομπότ σε ομαλές επιφάνειες. Η πρόκληση ελέγχου είναι τεράστια. Κάθε βήμα είναι μια ελεγχόμενη πτώση. Το ρομπότ πρέπει να σχεδιάζει την τοποθέτηση των ποδιών του, να διατηρεί την ισορροπία του και να προσαρμόζεται σε ολίσθηση ή απροσδόκητη επαφή. Οι εξελίξεις στον προγνωστικό έλεγχο μοντέλων και στην ενισχυτική μάθηση έχουν κάνει τα ρομπότ με πόδια δραματικά καλύτερα την τελευταία δεκαετία. Δεν είναι ακόμη τόσο συνηθισμένα όσο τα τροχοφόρα ρομπότ, αλλά πηγαίνουν σε μέρη όπου οι τροχοί δεν μπορούν.
Comments
No comments yet. Be the first to share a thought.
Leave a comment