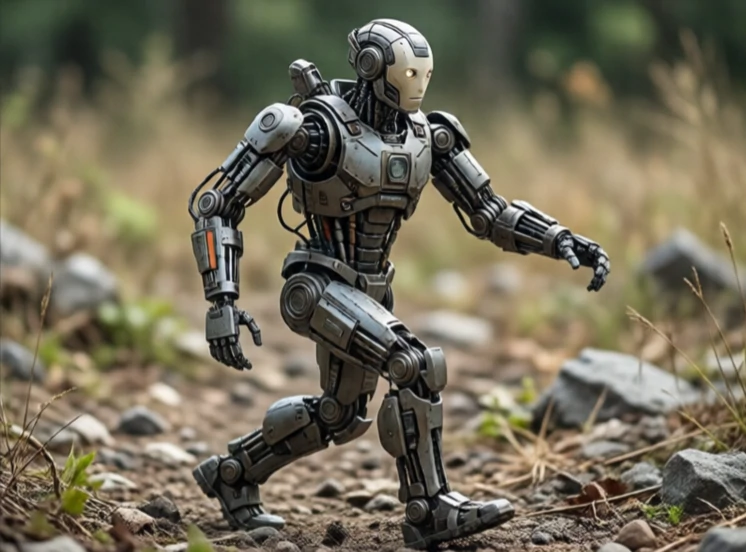
Robot na nohou se pohybuje po mechanických nohou místo po kolech nebo pásech. Nohy zvládají terén, který kola nezvládají: schody, kameny, bláto a sutiny. Nevýhodou je složitost. Robot na kolech je standardně stabilní. Robot na nohou se musí s každým krokem aktivně vyvažovat.
Výzkum pohybu na nohou se rozjel v 80. letech 20. století s Raibertovými skákacími stroji na MIT. Následovaly ASIMO od Hondy a AIBO od Sony. BigDog, Spot a Atlas od Boston Dynamics posunuli dynamický pohyb dále a Spot je nyní komerčně dostupný pro inspekční a hlídkové práce. Problém s řízením je obtížný, protože robot je nestabilní a terén je nepředvídatelný.
Typy robotů s nohama
- Dvounožec: dvě nohy, podobné lidským, obtížně udržovatelné.
- Čtyřnožec: čtyřnohý, stabilní, oblíbený do náročného terénu.
- Šestinožec: šest nohou, velmi stabilní, pomalý.
- Hybrid: kolečka na nohách, kombinuje rychlost a stoupání.
- Hopper: jedna noha, výzkumná platforma pro dynamiku.
Roboti na nohou vynikají tam, kde terén není rovný. Dokážou překračovat překážky, vylézat po schodech a zotavovat se z nárazů. Na hladkém povrchu jsou pomalejší a méně efektivní než roboti na kolech. Náročnější ovládání je obrovské. Každý krok je kontrolovaný pád. Robot musí plánovat umístění nohou, udržovat rovnováhu a přizpůsobovat se uklouznutí nebo neočekávanému kontaktu. Pokroky v prediktivním řízení modelů a posilovacím učení v posledním desetiletí dramaticky zlepšily roboty na nohou. Zatím nejsou tak běžní jako roboti na kolech, ale dostanou se tam, kam kola nemohou.
Comments
No comments yet. Be the first to share a thought.
Leave a comment