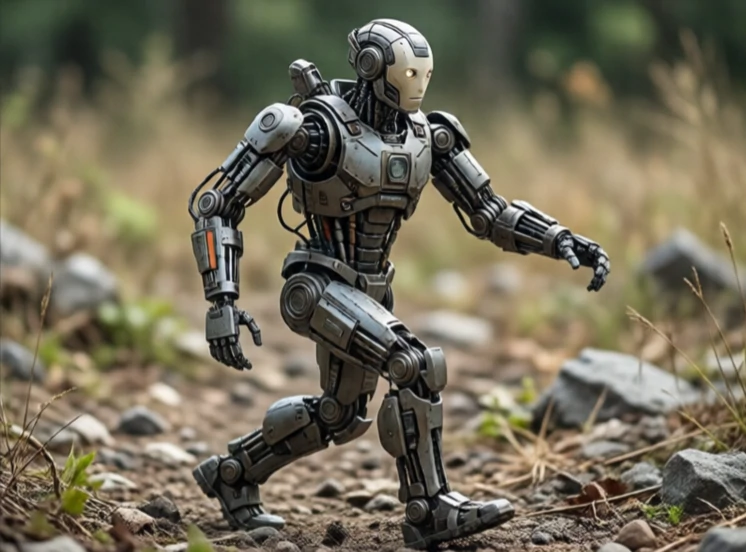
En robot med bein beveger seg på mekaniske bein i stedet for hjul eller skinner. Bein håndterer terreng som hjul ikke kan: trapper, steiner, gjørme og ruiner. Avveiningen er kompleksitet. En robot med hjul er stabil som standard. En robot med bein må aktivt balansere med hvert skritt.
Forskning på bevegelse med bein tok av på 1980-tallet med Raiberts hoppemaskiner ved MIT. Hondas ASIMO og Sonys AIBO fulgte etter. Boston Dynamics' BigDog, Spot og Atlas tok den dynamiske bevegelsen ytterligere, og Spot er nå kommersielt tilgjengelig for inspeksjon og patruljearbeid. Kontrollproblemet er vanskelig fordi roboten er ustabil og bakken er uforutsigbar.
Typer av roboter med bein
- Tobeint: to bein, menneskelignende, vanskelig å balansere.
- Firbent: fire bein, stabil, populær i ulendt terreng.
- Heksapod: seks bein, veldig stabil, langsom.
- Hybrid: hjul på bein, kombinerer fart og klatring.
- Hopper: ettbens forskningsplattform for dynamikk.
Beinroboter utmerker seg der bakken ikke er flat. De kan gå over hindringer, gå i trapper og komme seg etter dytting. De er tregere og mindre effektive enn hjulroboter på glatte overflater. Kontrollutfordringen er enorm. Hvert skritt er et kontrollert fall. Roboten må planlegge fotplassering, opprettholde balansen og tilpasse seg glidning eller uventet kontakt. Fremskritt innen modellprediktiv kontroll og forsterkningslæring har gjort beinroboter dramatisk bedre det siste tiåret. De er ennå ikke like vanlige som hjulroboter, men de kommer seg dit hjul ikke kan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment