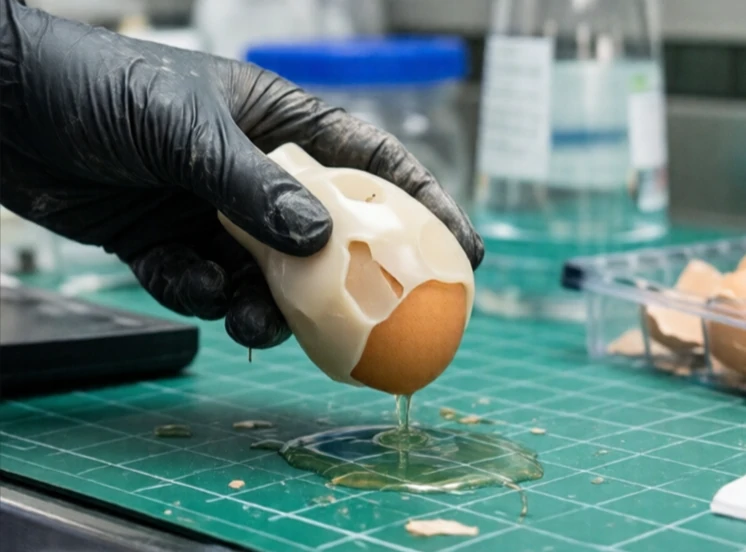
Bộ kẹp là thiết bị dùng để nắm và thao tác các vật thể. Nó là bộ phận cuối phổ biến nhất. Bộ kẹp có nhiều dạng: hai ngón, ba ngón, hút chân không, từ tính, mềm và thích ứng. Mỗi loại phù hợp với một phạm vi nhiệm vụ khác nhau.
Kẹp song song hai ngón là loại kẹp được sử dụng phổ biến nhất trong công nghiệp. Nó đơn giản, chắc chắn và dễ điều khiển. Kẹp ba ngón xử lý các vật thể tròn tốt hơn. Kẹp mềm sử dụng vật liệu linh hoạt để phù hợp với các hình dạng không đều, như trái cây hoặc các bộ phận dễ vỡ. Kẹp hút chân không nâng các bề mặt phẳng bằng lực hút. Kẹp từ tính xử lý kim loại có chứa sắt.
Tiêu chí lựa chọn kẹp
- Hình dạng, trọng lượng và chất liệu của vật thể.
- Cần có lực cầm nắm và độ chính xác cao.
- Môi trường: phòng sạch, an toàn thực phẩm, dễ cháy nổ.
- Tốc độ hoạt động.
- Chi phí và bảo trì.
Không có loại kẹp nào có thể làm được tất cả mọi việc. Đó là lý do tại sao cần có bộ thay kẹp. Một robot có thể thay thế kẹp hút chân không bằng kẹp hai ngón tay chỉ trong vài giây. Một số loại kẹp tiên tiến còn có độ cứng thay đổi được hoặc đầu ngón tay có thể thay thế. Công nghệ robot mềm đã đưa kẹp vào một tầm cao mới: một kẹp silicon có thể nhặt được một quả trứng sống hoặc một chiếc cờ lê nặng mà không cần thay đổi cài đặt. Kẹp là nơi robot tiếp xúc với vật thể, và thiết kế của nó thường quyết định sự thành công hay thất bại của một dự án tự động hóa. Các kỹ sư dành nhiều thời gian cho kẹp như dành cho cánh tay robot, và điều đó hoàn toàn hợp lý.
Comments
No comments yet. Be the first to share a thought.
Leave a comment