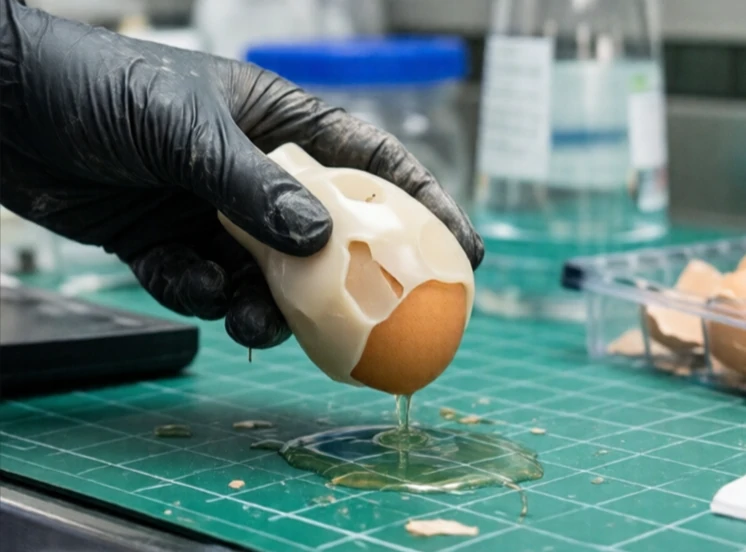
그리퍼는 물체를 잡고 조작하는 장치입니다. 가장 흔하게 사용되는 엔드 이펙터이며, 2핑거형, 3핑거형, 진공형, 자석형, 연성형, 적응형 등 다양한 형태가 있습니다. 각 형태는 서로 다른 작업 범위에 적합합니다.
두 손가락 평행 그리퍼는 산업 현장에서 가장 널리 사용되는 도구입니다. 구조가 간단하고 견고하며 조작이 용이합니다. 세 손가락 그리퍼는 둥근 물체를 더 잘 다룰 수 있습니다. 소프트 그리퍼는 유연한 소재를 사용하여 과일이나 깨지기 쉬운 부품처럼 불규칙한 모양에 맞춰 물체를 집어 올릴 수 있습니다. 진공 그리퍼는 흡착력을 이용하여 평평한 표면을 들어 올립니다. 자석 그리퍼는 철제 금속을 다룰 수 있습니다.
그리퍼 선택 기준
- 물체의 모양, 무게 및 재질.
- 필요한 악력과 정밀도.
- 환경: 청정실, 식품 안전 기준 충족, 폭발 위험 없음.
- 작동 속도.
- 비용 및 유지 관리.
하나의 그리퍼로 모든 작업을 수행할 수는 없습니다. 그렇기 때문에 툴 체인저가 존재하는 것입니다. 로봇은 진공 그리퍼를 두 손가락 그리퍼로 몇 초 만에 교체할 수 있습니다. 일부 고급 그리퍼는 강성을 조절할 수 있거나 손가락 끝 부분을 교체할 수 있습니다. 소프트 로봇 공학은 그리퍼의 활용 범위를 넓혔습니다. 실리콘 그리퍼는 설정을 변경하지 않고도 날달걀이나 무거운 렌치를 집어 올릴 수 있습니다. 그리퍼는 로봇과 물체가 만나는 지점이며, 그리퍼의 설계는 자동화 프로젝트의 성공 여부를 결정짓는 중요한 요소입니다. 엔지니어들은 로봇 팔만큼이나 그리퍼 설계에 많은 시간을 투자하는데, 그럴 만한 이유가 있습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment