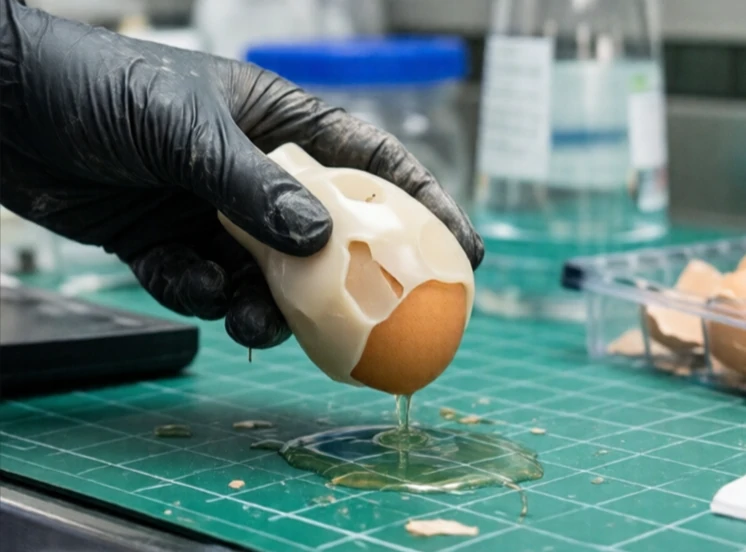
Tutucu, nesneleri kavrayan ve manipüle eden cihazdır. En yaygın uç efektördür. Tutucular birçok biçimde bulunur: iki parmaklı, üç parmaklı, vakumlu, manyetik, yumuşak ve uyarlanabilir. Her biri farklı bir görev yelpazesine uygundur.
İki parmaklı paralel tutucu, endüstrinin temel aletidir. Basit, sağlam ve kontrolü kolaydır. Üç parmaklı tutucular yuvarlak nesneleri daha iyi tutar. Yumuşak tutucular, meyve veya kırılgan parçalar gibi düzensiz şekillere uyum sağlamak için esnek malzemeler kullanır. Vakumlu tutucular, emme yoluyla düz yüzeyleri kaldırır. Manyetik tutucular demir içeren metalleri tutar.
Tutucu seçim kriterleri
- Nesnenin şekli, ağırlığı ve malzemesi.
- Gerekli kavrama kuvveti ve hassasiyet.
- Ortam: temiz oda, gıda güvenliği, patlayıcı maddeye karşı koruma.
- Çalışma hızı.
- Maliyet ve bakım.
Hiçbir tek tutucu her şeyi yapamaz. Bu yüzden takım değiştiriciler mevcuttur. Bir robot, saniyeler içinde vakumlu bir tutucuyu iki parmaklı bir tutucuyla değiştirebilir. Bazı gelişmiş tutucuların değişken sertliği veya değiştirilebilir parmak uçları vardır. Yumuşak robotik, tutucuları yeni bir alana taşıdı: silikon bir tutucu, ayarları değiştirmeden çiğ bir yumurtayı veya ağır bir anahtarı tutabilir. Tutucu, robotun nesneyle buluştuğu yerdir ve tasarımı genellikle bir otomasyon projesinin başarılı olup olmayacağını belirler. Mühendisler, kollar kadar tutucular üzerinde de zaman harcıyorlar ve bunun iyi bir nedeni var.
Comments
No comments yet. Be the first to share a thought.
Leave a comment