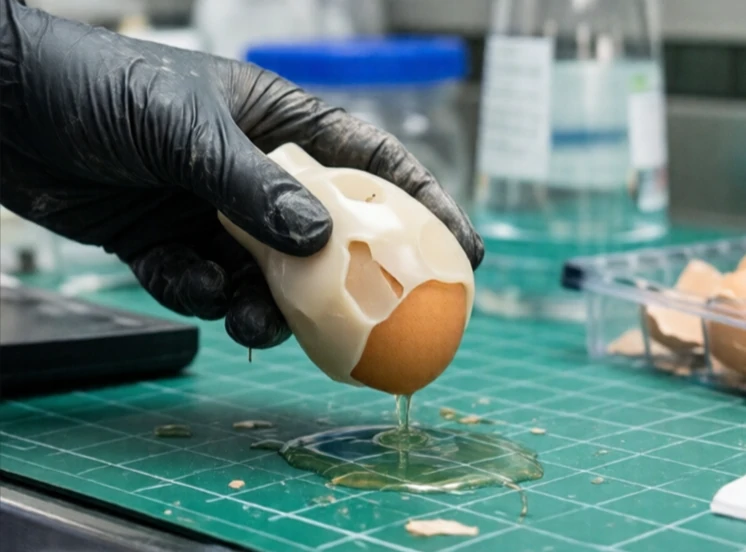
Uma garra é o dispositivo que agarra e manipula os objetos. É o atuador final mais comum. Existem diversos tipos de garras: de dois dedos, de três dedos, a vácuo, magnéticas, macias e adaptáveis. Cada uma é adequada para uma gama diferente de tarefas.
A garra paralela de dois dedos é a ferramenta mais utilizada na indústria. É simples, robusta e fácil de controlar. As garras de três dedos são mais adequadas para objetos redondos. As garras macias utilizam materiais flexíveis para se adaptarem a formatos irregulares, como frutas ou peças frágeis. As garras a vácuo levantam superfícies planas por sucção. As garras magnéticas manipulam metais ferrosos.
Critérios de seleção das garras
- Forma, peso e material do objeto.
- Força de preensão e precisão necessárias.
- Ambiente: sala limpa, ambiente seguro para alimentos, ambiente livre de explosivos.
- Velocidade de operação.
- Custo e manutenção.
Nenhuma garra sozinha faz tudo. É por isso que existem os trocadores de ferramentas. Um robô pode trocar uma garra de sucção por uma garra de dois dedos em segundos. Algumas garras avançadas têm rigidez variável ou pontas de dedos intercambiáveis. A robótica flexível elevou as pinças a um novo patamar: uma pinça de silicone pode apanhar um ovo cru ou uma chave inglesa pesada sem ter de alterar as definições. A garra é o ponto de contacto entre o robô e o objeto, e o seu design determina muitas vezes o sucesso ou o fracasso de um projeto de automação. Os engenheiros dedicam tanto tempo às garras como aos braços robóticos, e com razão.
Comments
No comments yet. Be the first to share a thought.
Leave a comment