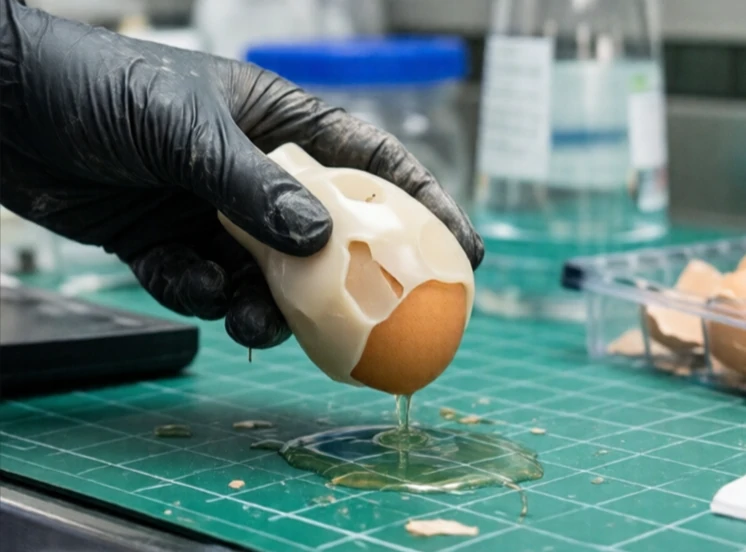
Une pince est un dispositif permettant de saisir et de manipuler des objets. C'est l'effecteur terminal le plus courant. Il existe de nombreuses pinces : à deux doigts, à trois doigts, à ventouses, magnétiques, souples et adaptatives. Chacune est adaptée à une gamme de tâches différente.
La pince parallèle à deux doigts est un outil indispensable dans l'industrie. Simple, robuste et facile à contrôler, elle est idéale pour la manipulation d'objets. Les pinces à trois doigts sont plus adaptées aux objets ronds. Les pinces souples utilisent des matériaux flexibles pour épouser les formes irrégulières, comme les fruits ou les pièces fragiles. Les ventouses permettent de soulever des surfaces planes par aspiration. Les pinces magnétiques sont conçues pour la manipulation de métaux ferreux.
Critères de sélection des pinces
- Forme, poids et matériau de l'objet.
- Force de préhension et précision requises.
- Environnement : salle blanche, apte au contact alimentaire, explosif.
- Vitesse de fonctionnement.
- Coût et entretien.
Aucun système de préhension n'est universel. C'est pourquoi les changeurs d'outils existent. Un robot peut remplacer une ventouse par une pince à deux doigts en quelques secondes. Certaines pinces de pointe offrent une rigidité variable ou des embouts interchangeables. La robotique souple a repoussé les limites des pinces : une pince en silicone peut saisir un œuf cru ou une clé à molette lourde sans modification de réglage. La pince est le point de contact entre le robot et l'objet, et sa conception détermine souvent la réussite ou l'échec d'un projet d'automatisation. Les ingénieurs consacrent autant de temps aux pinces qu'aux bras robotiques, et ce à juste titre.
Comments
No comments yet. Be the first to share a thought.
Leave a comment