En griper er en enhet som griper og manipulerer objekter. Det er den vanligste endeeffektoren. Gripere finnes i mange former: tofinger-, trefinger-, vakuum-, magnetiske, myke og adaptive. Hver er egnet for et ulikt spekter av oppgaver.
Tofingergriperen er industriens arbeidshest. Den er enkel, robust og lett å kontrollere. Trefingergripere håndterer runde gjenstander bedre. Myke gripere bruker fleksible materialer for å tilpasse seg uregelmessige former, som frukt eller skjøre deler. Vakuumgripere løfter flate overflater med sugekraft. Magnetiske gripere håndterer jernholdig metall.
Kriterier for valg av griper
- Objektets form, vekt og materiale.
- Nødvendig grepkraft og presisjon.
- Miljø: renrom, matsikker, eksplosiv.
- Driftshastighet.
- Kostnad og vedlikehold.
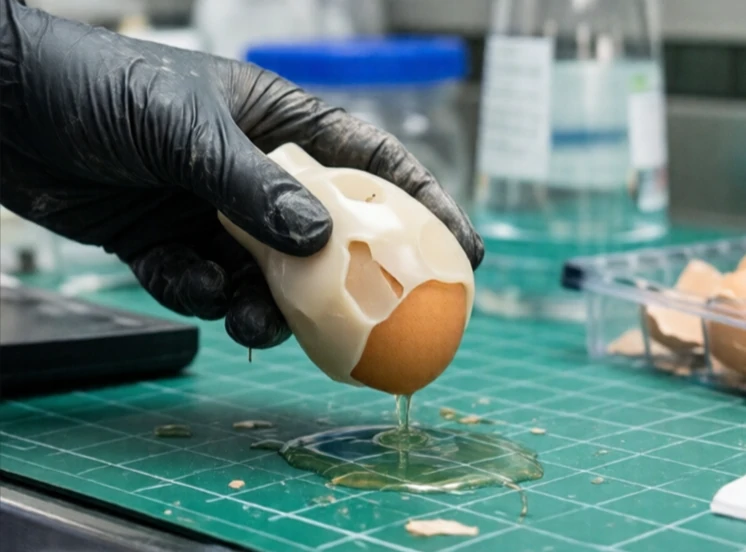
Ingen enkeltgriper gjør alt. Det er derfor verktøyvekslere finnes. En robot kan bytte ut en vakuumgriper med en tofingergriper på sekunder. Noen avanserte gripere har variabel stivhet eller utskiftbare fingertupper. Myk robotikk har dyttet gripere inn i nytt territorium: en silikongriper kan plukke opp et rått egg eller en tung skiftenøkkel uten å endre innstillinger. Griperen er der roboten møter objektet, og designet avgjør ofte om et automatiseringsprosjekt lykkes eller mislykkes. Ingeniører bruker like mye tid på gripere som på armer, og med god grunn.
Comments
No comments yet. Be the first to share a thought.
Leave a comment