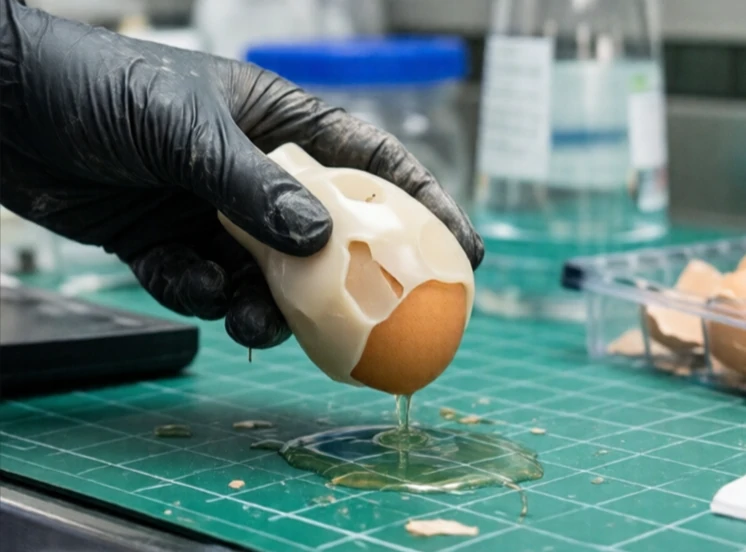
En griber er den enhed, der griber og manipulerer objekter. Det er den mest almindelige sluteffektor. Gribere findes i mange former: tofingergribere, trefingergribere, vakuumgribere, magnetiskegribere, blødegribere og adaptivegribere. Hver især er egnet til en forskellig række opgaver.
Den parallelle tofingergriber er industriens arbejdshest. Den er enkel, robust og nem at styre. Trefingergribere håndterer runde genstande bedre. Bløde gribere bruger fleksible materialer til at tilpasse sig uregelmæssige former, såsom frugt eller skrøbelige dele. Vakuumgribere løfter flade overflader med sugning. Magnetiske gribere håndterer jernholdigt metal.
Kriterier for udvælgelse af griber
- Objektets form, vægt og materiale.
- Nødvendig grebkraft og præcision.
- Miljø: renrum, fødevaresikker, eksplosiv.
- Driftshastighed.
- Omkostninger og vedligeholdelse.
Ingen enkelt griber gør alt. Derfor findes værktøjsskiftere. En robot kan udskifte en vakuumgriber med en tofingergriber på få sekunder. Nogle avancerede gribere har variabel stivhed eller udskiftelige fingerspidser. Blød robotteknologi har skubbet gribere ind på nyt territorium: en silikonegriber kan samle et råt æg eller en tung skruenøgle op uden at ændre indstillinger. Griberen er der, hvor robotten møder objektet, og dens design afgør ofte, om et automatiseringsprojekt lykkes eller mislykkes. Ingeniører bruger lige så meget tid på gribere som på arme, og med god grund.
Comments
No comments yet. Be the first to share a thought.
Leave a comment