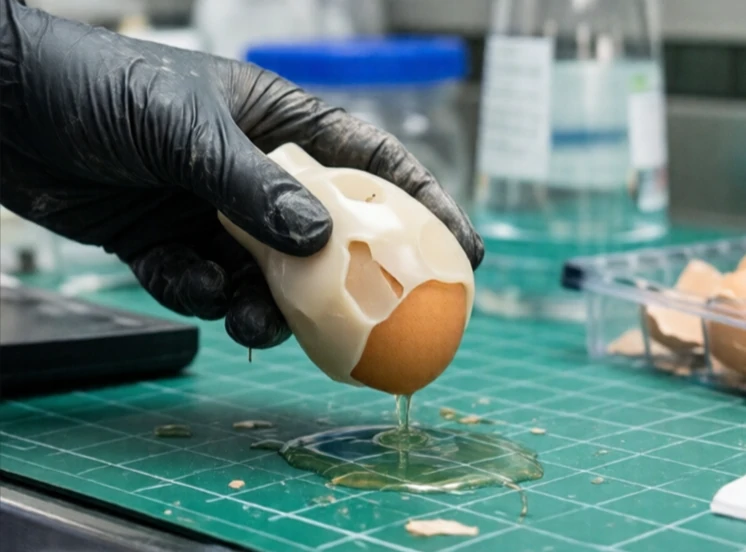
机械手是抓取和操控物体的装置,也是最常见的末端执行器。机械手种类繁多,包括两指式、三指式、真空式、磁性式、软体式和自适应式等,每种类型都适用于不同的任务。
双指平行夹爪是工业领域的主力军。它结构简单、坚固耐用且易于控制。三指夹爪更适合抓取圆形物体。软体夹爪采用柔性材料,能够贴合不规则形状,例如水果或易碎零件。真空夹爪利用吸力提起平面物体。磁性夹爪则用于抓取铁磁性金属。
夹爪选择标准
- 物体的形状、重量和材质。
- 所需的握力和精准度。
- 环境:洁净室、食品安全、防爆。
- 运行速度。
- 成本和维护。
没有哪个机械臂能够包办一切。这就是工具更换器存在的意义。机器人可以在几秒钟内将真空吸盘式机械臂更换为双指机械臂。一些先进的机械臂具有可变刚度或可互换的指尖。软体机器人技术将机械臂的应用领域拓展到了新的方向:硅胶机械臂无需改变设置即可抓取生鸡蛋或沉重的扳手。机械臂是机器人与物体接触的部位,其设计往往决定着自动化项目的成败。工程师们在机械臂设计上投入的时间与在机械臂设计上投入的时间一样多,这并非没有道理。
Comments
No comments yet. Be the first to share a thought.
Leave a comment