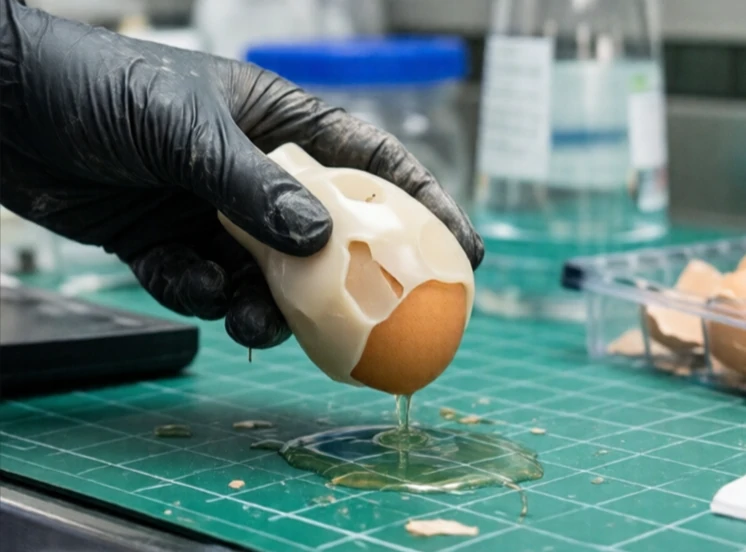
Un dispozitiv de prindere este dispozitivul care apucă și manipulează obiecte. Este cel mai comun efector final. Dispozitivele de prindere sunt disponibile în mai multe forme: cu două degete, cu trei degete, cu vid, magnetice, moi și adaptive. Fiecare este potrivit pentru o gamă diferită de sarcini.
Cleștele paralele cu două degete sunt calul de rezistență al industriei. Este simplu, robust și ușor de controlat. Cleștele cu trei degete manipulează mai bine obiectele rotunde. Cleștele moi folosesc materiale flexibile pentru a se adapta formelor neregulate, cum ar fi fructele sau piesele fragile. Cleștele cu vid ridică suprafețe plane cu aspirație. Cleștele magnetice manipulează metale feroase.
Criterii de selecție a gripperului
- Forma, greutatea și materialul obiectului.
- Forță de prindere și precizie necesare.
- Mediu: cameră curată, sigur pentru alimente, exploziv.
- Viteza de operare.
- Cost și întreținere.
Niciun clește de prindere nu face totul singur. De aceea există schimbătoare de scule. Un robot poate schimba un clește cu vid cu un clește cu două degete în câteva secunde. Unele clește avansate au rigiditate variabilă sau vârfuri degetelor interschimbabile. Robotica ușoară a împins cleștele pe un nou teritoriu: un clește din silicon poate ridica un ou crud sau o cheie grea fără a schimba setările. Cleștele este locul unde robotul întâlnește obiectul, iar designul său determină adesea dacă un proiect de automatizare are succes sau eșec. Inginerii petrec la fel de mult timp pe clește ca pe brațe, și pe bună dreptate.
Comments
No comments yet. Be the first to share a thought.
Leave a comment