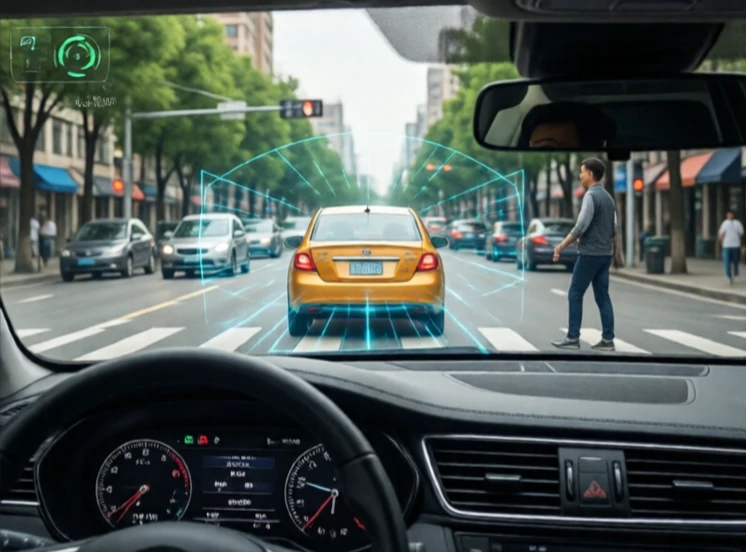
Hệ thống tránh va chạm giúp robot không đâm vào vật thể. Nó kết hợp cảm biến, dự đoán và lập kế hoạch đường đi. Robot phải phát hiện chướng ngại vật, xác định hướng di chuyển của chúng và điều chỉnh đường đi của chính mình để tránh va chạm.
Các hệ thống đơn giản nhất sử dụng bộ phận giảm chấn hoặc cảm biến tiệm cận để dừng robot khi có vật thể đến quá gần. Các hệ thống tiên tiến hơn sử dụng lidar, camera và radar để lập bản đồ môi trường và theo dõi các vật thể chuyển động. Ô tô tự lái là ví dụ nổi bật nhất, nhưng việc tránh va chạm cũng rất quan trọng đối với robot trong kho, máy bay không người lái và cánh tay robot công nghiệp cùng làm việc trong không gian với con người.
Kỹ thuật tránh va chạm
- Dừng xe chủ động: dừng lại khi phát hiện chướng ngại vật.
- Lập lại kế hoạch lộ trình: tính toán lại tuyến đường mới để tránh chướng ngại vật.
- Các chướng ngại vật về tốc độ: điều chỉnh tốc độ và hướng đi để tránh va chạm trong tương lai.
- Trường tiềm năng: coi các chướng ngại vật như lực đẩy.
- Dựa trên học máy: huấn luyện trên các va chạm mô phỏng để dự đoán và tránh va chạm.
Khó khăn nằm ở môi trường năng động. Một chướng ngại vật đứng yên thì dễ xử lý. Một người đi lại khó đoán thì không. Một chiếc xe nâng di chuyển với tốc độ cao còn khó hơn nữa. Robot phải cân bằng giữa an toàn và hiệu quả. Việc dừng lại mỗi khi một chiếc lá bay ngang qua cảm biến thì an toàn nhưng vô dụng. Các hệ thống tốt nhất phân loại chướng ngại vật theo mức độ nguy hiểm và phản ứng tương ứng. Chúng cũng hoạt động an toàn ngay cả khi gặp sự cố. Nếu cảm biến hỏng, robot sẽ dừng lại thay vì đoán mò. Tránh va chạm không chỉ đơn thuần là tránh tai nạn. Đó là việc tạo dựng lòng tin.
Comments
No comments yet. Be the first to share a thought.
Leave a comment