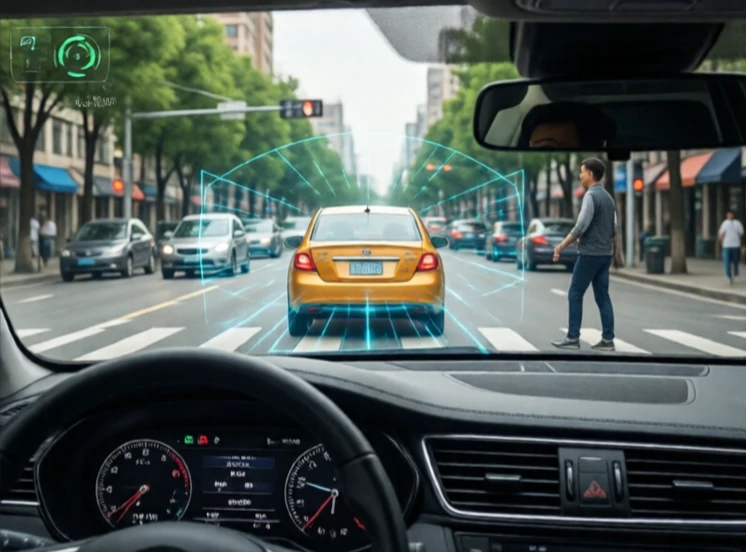
Kollisionsundvikande hindrar robotar från att träffa saker. Det kombinerar avkänning, förutsägelse och vägplanering. Roboten måste upptäcka hinder, lista ut vart de är på väg och justera sin egen väg för att hålla sig fri.
De enklaste systemen använder stötfångare eller närhetssensorer som stoppar roboten när något kommer för nära. Mer avancerade system använder lidar, kameror och radar för att bygga en karta över omgivningen och spåra objekt i rörelse. Autonoma bilar är det mest framträdande exemplet, men kollisionsundvikande är också viktigt för lagerrobotar, drönare och industriarmar som delar utrymme med människor.
Tekniker för att undvika kollisioner
- Reaktiv stoppning: stopp när ett hinder detekteras.
- Omplanering av rutt: beräkna en ny rutt runt hindret.
- Hastighetshinder: justera hastighet och riktning för att undvika framtida kollisioner.
- Potentiella fält: behandla hinder som repellerande krafter.
- Lärandebaserat: träna på simulerade kollisioner för att förutsäga och undvika.
Det svåra är dynamiska miljöer. Ett stillastående hinder är enkelt. En person som går oförutsägbart är det inte. En gaffeltruck som rör sig i hög hastighet är ännu svårare. Robotar måste balansera säkerhet med effektivitet. Att stanna varje gång ett löv blåser över en sensor är säkert men värdelöst. De bästa systemen klassificerar hinder efter hotnivå och reagerar proportionellt. De slutar också fungera på ett säkert sätt. Om sensorn dör stannar roboten istället för att gissa. Att undvika kollisioner handlar inte bara om att undvika krascher. Det handlar om att vinna förtroende.
Comments
No comments yet. Be the first to share a thought.
Leave a comment