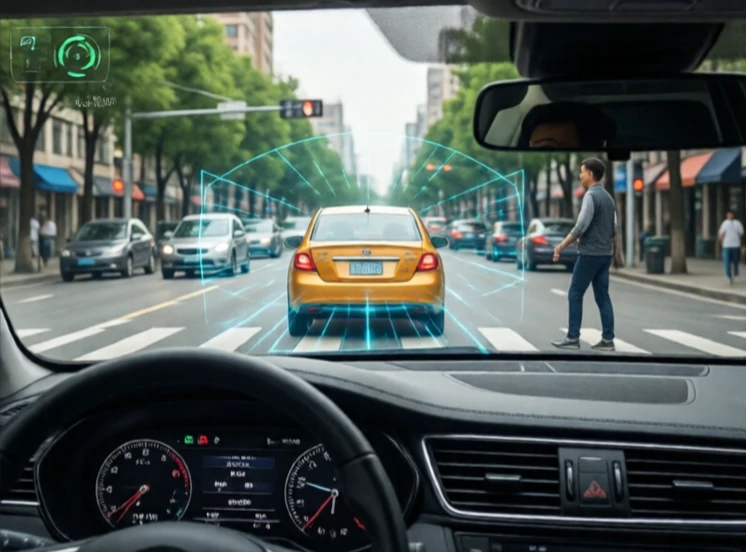
Система предотвращения столкновений не позволяет роботам врезаться в препятствия. Она сочетает в себе функции обнаружения, прогнозирования и планирования траектории. Робот должен обнаруживать препятствия, определять их направление и корректировать свою траекторию, чтобы оставаться в безопасном месте.
В самых простых системах используются бамперы или датчики приближения, которые останавливают робота, когда что-то приближается слишком близко. Более совершенные системы используют лидар, камеры и радар для построения карты окружающей среды и отслеживания движущихся объектов. Автономные автомобили — наиболее известный пример, но предотвращение столкновений также важно для складских роботов, дронов и промышленных манипуляторов, работающих в пространстве, где находятся люди.
методы предотвращения столкновений
- Реактивное торможение: остановка при обнаружении препятствия.
- Перепланирование траектории: расчет нового маршрута в обход препятствия.
- Препятствия, связанные со скоростью: скорректируйте скорость и направление, чтобы избежать столкновений в будущем.
- Потенциальные поля: рассматривайте препятствия как силы отталкивания.
- Метод, основанный на машинном обучении: тренировка на смоделированных столкновениях для прогнозирования и предотвращения аварий.
Самая сложная часть — это динамичная среда. Стационарное препятствие — это легко. Человек, идущий непредсказуемо, — нет. А вот движущийся на высокой скорости погрузчик — ещё сложнее. Роботы должны находить баланс между безопасностью и эффективностью. Остановка каждый раз, когда лист задевает датчик, безопасна, но бесполезна. Лучшие системы классифицируют препятствия по уровню угрозы и реагируют пропорционально. Они также обеспечивают безопасный отказ. Если датчик выходит из строя, робот останавливается, а не гадает. Предотвращение столкновений — это не просто предотвращение аварий. Это завоевание доверия.
Comments
No comments yet. Be the first to share a thought.
Leave a comment