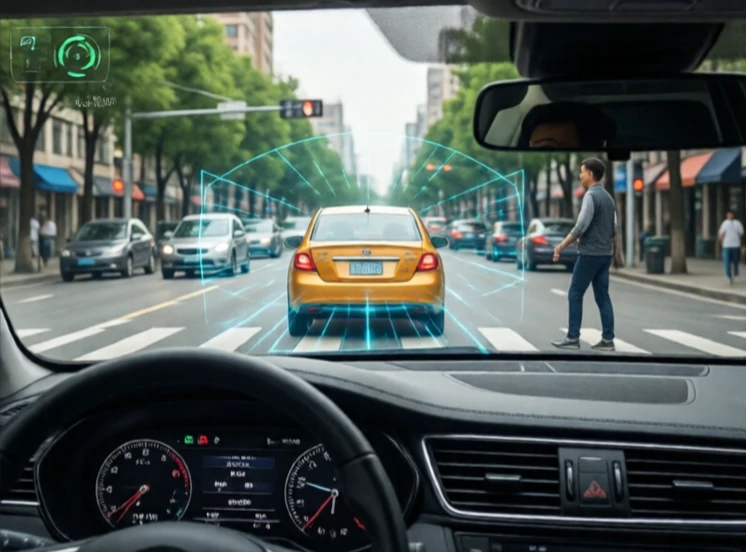
Penghindaran tabrakan mencegah robot menabrak benda. Sistem ini menggabungkan penginderaan, prediksi, dan perencanaan jalur. Robot harus mendeteksi rintangan, mengetahui ke mana rintangan itu akan pergi, dan menyesuaikan jalurnya sendiri agar tetap aman.
Sistem paling sederhana menggunakan bumper atau sensor jarak yang menghentikan robot ketika sesuatu terlalu dekat. Sistem yang lebih canggih menggunakan lidar, kamera, dan radar untuk membangun peta lingkungan dan melacak objek bergerak. Mobil otonom adalah contoh yang paling terkenal, tetapi penghindaran tabrakan juga penting untuk robot gudang, drone, dan lengan industri yang berbagi ruang dengan manusia.
Teknik menghindari tabrakan
- Penghentian reaktif: berhenti ketika mendeteksi adanya rintangan.
- Perencanaan ulang jalur: hitung rute baru untuk melewati rintangan.
- Hambatan kecepatan: sesuaikan kecepatan dan arah untuk menghindari tabrakan di masa mendatang.
- Medan potensial: perlakukan hambatan sebagai gaya tolak.
- Berbasis pembelajaran: berlatih pada simulasi tabrakan untuk memprediksi dan menghindari.
Bagian tersulit adalah lingkungan yang dinamis. Rintangan statis mudah diatasi. Seseorang yang berjalan secara tidak terduga bukanlah hal yang mudah. Forklift yang bergerak dengan kecepatan tinggi bahkan lebih sulit lagi. Robot harus menyeimbangkan keselamatan dengan efisiensi. Berhenti setiap kali daun tertiup angin melewati sensor memang aman tetapi tidak berguna. Sistem terbaik mengklasifikasikan rintangan berdasarkan tingkat ancaman dan merespons secara proporsional. Sistem tersebut juga gagal dengan aman. Jika sensor mati, robot akan berhenti daripada menebak-nebak. Penghindaran tabrakan bukan hanya tentang menghindari kecelakaan. Ini tentang mendapatkan kepercayaan.
Comments
No comments yet. Be the first to share a thought.
Leave a comment