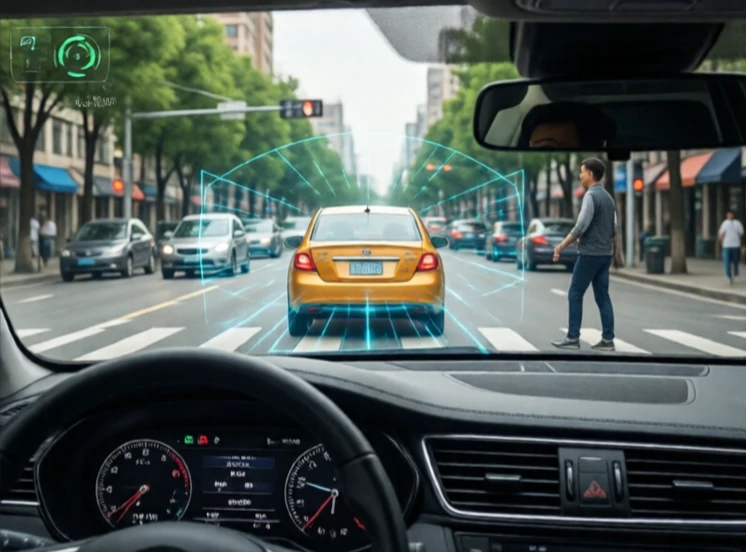
Evitarea coliziunilor împiedică roboții să lovească obiecte. Aceasta combină detectarea, predicția și planificarea traiectoriei. Robotul trebuie să detecteze obstacolele, să-și dea seama încotro se îndreaptă și să-și ajusteze propria traiectorie pentru a rămâne la distanță.
Cele mai simple sisteme folosesc bare de protecție sau senzori de proximitate care opresc robotul atunci când ceva se apropie prea mult. Sistemele mai avansate folosesc lidar, camere și radar pentru a construi o hartă a mediului și a urmări obiectele în mișcare. Mașinile autonome sunt exemplul cel mai cunoscut, dar evitarea coliziunilor este importantă și pentru roboții de depozit, dronele și brațele industriale care împart spațiul cu oamenii.
Tehnici de evitare a coliziunilor
- Oprire reactivă: oprire la detectarea unui obstacol.
- Replanificarea traseului: calcularea unui nou traseu pentru a ocoli obstacolul.
- Obstacole de viteză: ajustați viteza și direcția pentru a evita coliziunile viitoare.
- Câmpuri potențiale: tratați obstacolele ca forțe de respingere.
- Bazat pe învățare: antrenament pe baza unor coliziuni simulate pentru a prezice și evita.
Partea dificilă o reprezintă mediile dinamice. Un obstacol staționar este ușor de realizat. O persoană care merge imprevizibil nu este. Un stivuitor care se deplasează cu viteză este și mai dificil. Roboții trebuie să echilibreze siguranța cu eficiența. Oprirea de fiecare dată când o frunză trece peste un senzor este sigură, dar inutilă. Cele mai bune sisteme clasifică obstacolele în funcție de nivelul de amenințare și răspund proporțional. De asemenea, se defectează în siguranță. Dacă senzorul se defectează, robotul se oprește în loc să ghicească. Evitarea coliziunilor nu înseamnă doar evitarea accidentelor. Este vorba despre câștigarea încrederii.
Comments
No comments yet. Be the first to share a thought.
Leave a comment