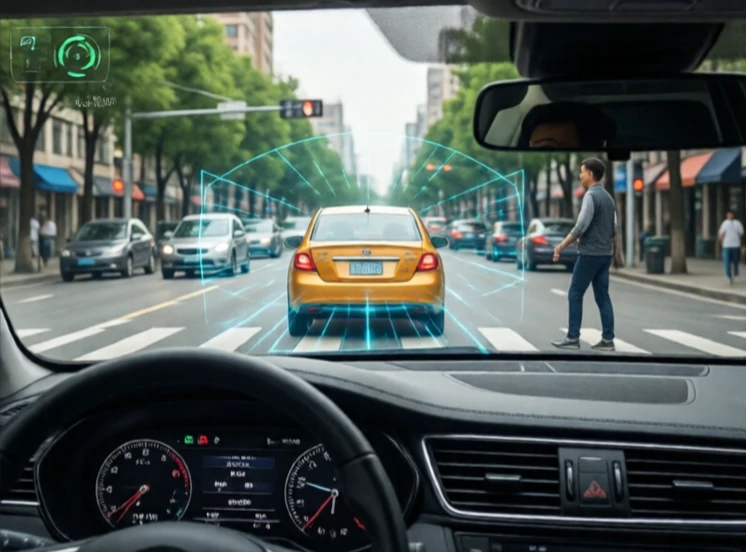
Kollisjonsunngåelse hindrer roboter i å treffe ting. Det kombinerer sensorikk, prediksjon og ruteplanlegging. Roboten må oppdage hindringer, finne ut hvor de skal og justere sin egen rute for å holde seg unna.
De enkleste systemene bruker støtfangere eller nærhetssensorer som stopper roboten når noe kommer for nært. Mer avanserte systemer bruker lidar, kameraer og radar for å bygge et kart over miljøet og spore objekter i bevegelse. Autonome biler er det mest profilerte eksemplet, men kollisjonsunngåelse er også viktig for lagerroboter, droner og industrivåpen som deler plass med mennesker.
Teknikker for å unngå kollisjoner
- Reaktiv stopping: stopp når en hindring oppdages.
- Omplanlegging av rute: beregn en ny rute rundt hindringen.
- Hastighetshindringer: juster hastighet og retning for å unngå fremtidige kollisjoner.
- Potensielle felt: behandle hindringer som frastøtende krefter.
- Læringsbasert: tren på simulerte kollisjoner for å forutsi og unngå.
Det vanskelige er dynamiske miljøer. En stasjonær hindring er lett. En person som går uforutsigbart er ikke det. En gaffeltruck som beveger seg i høy hastighet er enda vanskeligere. Roboter må balansere sikkerhet med effektivitet. Å stoppe hver gang et blad blåser over en sensor er trygt, men ubrukelig. De beste systemene klassifiserer hindringer etter trusselnivå og reagerer proporsjonalt. De svikter også trygt. Hvis sensoren dør, stopper roboten i stedet for å gjette. Kollisjonsunngåelse handler ikke bare om å unngå krasjer. Det handler om å vinne tillit.
Comments
No comments yet. Be the first to share a thought.
Leave a comment