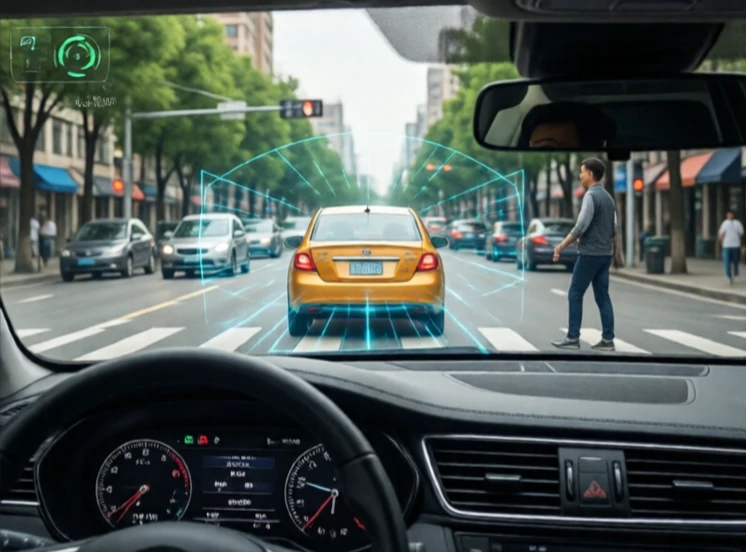
L'évitement des collisions empêche les robots de heurter des objets. Il combine la détection, la prédiction et la planification de trajectoire. Le robot doit détecter les obstacles, déterminer leur position et adapter sa trajectoire pour les éviter.
Les systèmes les plus simples utilisent des pare-chocs ou des capteurs de proximité qui arrêtent le robot lorsqu'un obstacle s'approche trop près. Les systèmes plus avancés utilisent des lidars, des caméras et des radars pour cartographier l'environnement et suivre les objets en mouvement. Les voitures autonomes en sont l'exemple le plus connu, mais l'évitement des collisions est également crucial pour les robots d'entrepôt, les drones et les bras industriels qui partagent l'espace avec les humains.
Techniques d'évitement des collisions
- Arrêt réactif : arrêt en cas de détection d'un obstacle.
- Recalcul du trajet : calculer un nouvel itinéraire contournant l'obstacle.
- Obstacles de vitesse : ajustez votre vitesse et votre direction pour éviter les collisions futures.
- Champs de potentiel : considérer les obstacles comme des forces répulsives.
- Apprentissage par simulation : entraînement sur des collisions simulées pour prédire et éviter les collisions.
La difficulté réside dans les environnements dynamiques. Un obstacle immobile est facile à gérer. Une personne qui marche de manière imprévisible, c'est une autre histoire. Un chariot élévateur en mouvement à grande vitesse représente un défi encore plus grand. Les robots doivent trouver un équilibre entre sécurité et efficacité. S'arrêter systématiquement lorsqu'une feuille morte passe devant un capteur est certes sûr, mais inutile. Les meilleurs systèmes classent les obstacles selon leur niveau de menace et réagissent en conséquence. Ils gèrent également les pannes de manière sécurisée. Si le capteur tombe en panne, le robot s'arrête au lieu de procéder par tâtonnements. L'évitement des collisions ne se limite pas à éviter les accidents ; il s'agit avant tout de gagner la confiance du système.
Comments
No comments yet. Be the first to share a thought.
Leave a comment