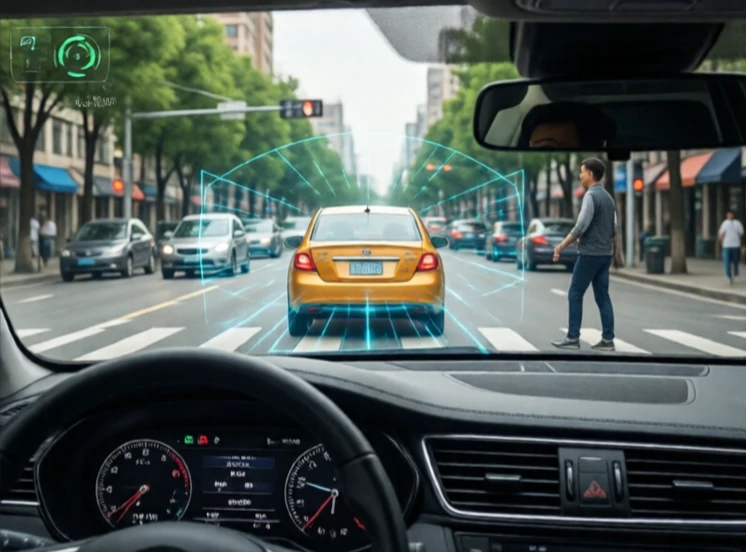
टकराव से बचाव की प्रणाली रोबोटों को किसी भी चीज़ से टकराने से बचाती है। इसमें संवेदन, पूर्वानुमान और पथ नियोजन का संयोजन होता है। रोबोट को बाधाओं का पता लगाना होता है, यह समझना होता है कि वे कहाँ जा रही हैं, और उनसे बचने के लिए अपने पथ को समायोजित करना होता है।
सबसे सरल सिस्टम में बंपर या प्रॉक्सिमिटी सेंसर का उपयोग होता है जो किसी वस्तु के बहुत करीब आने पर रोबोट को रोक देते हैं। अधिक उन्नत सिस्टम लिडार, कैमरे और रडार का उपयोग करके वातावरण का नक्शा बनाते हैं और गतिशील वस्तुओं को ट्रैक करते हैं। स्वायत्त कारें इसका सबसे चर्चित उदाहरण हैं, लेकिन गोदाम रोबोट, ड्रोन और औद्योगिक मशीनों के लिए भी टक्कर से बचाव महत्वपूर्ण है जो लोगों के साथ स्थान साझा करते हैं।
टकराव से बचाव की तकनीकें
- प्रतिक्रियाशील अवरोधन: बाधा का पता चलने पर रुक जाना।
- पथ का पुनर्नियोजन: बाधा के चारों ओर एक नया मार्ग ज्ञात करें।
- गति संबंधी बाधाएं: भविष्य में होने वाली टक्करों से बचने के लिए गति और दिशा को समायोजित करें।
- संभाव्य क्षेत्र: बाधाओं को प्रतिकर्षण बलों के रूप में मानें।
- सीखने पर आधारित: पूर्वानुमान लगाने और उनसे बचने के लिए नकली टक्करों पर प्रशिक्षण देना।
सबसे मुश्किल काम गतिशील वातावरण में होता है। एक स्थिर बाधा को संभालना आसान है, लेकिन अप्रत्याशित रूप से चलने वाले व्यक्ति को संभालना मुश्किल है। तेज गति से चलने वाली फोर्कलिफ्ट को संभालना और भी कठिन है। रोबोट को सुरक्षा और दक्षता के बीच संतुलन बनाए रखना होता है। हर बार किसी सेंसर के ऊपर से पत्ता गुजरने पर रुक जाना सुरक्षित तो है, लेकिन बेकार है। सबसे अच्छे सिस्टम बाधाओं को खतरे के स्तर के अनुसार वर्गीकृत करते हैं और उसी अनुपात में प्रतिक्रिया देते हैं। वे सुरक्षित रूप से विफल भी होते हैं। यदि सेंसर काम करना बंद कर दे, तो रोबोट अनुमान लगाने के बजाय रुक जाता है। टक्कर से बचाव का मतलब सिर्फ दुर्घटनाओं से बचना नहीं है, बल्कि विश्वास अर्जित करना भी है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment