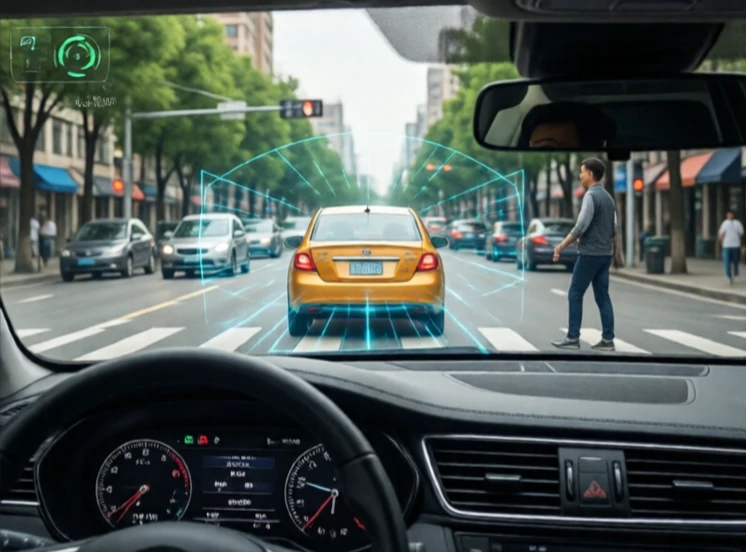
Systém pro předcházení kolizím brání robotům v nárazech do předmětů. Kombinuje snímání, predikci a plánování trasy. Robot musí detekovat překážky, zjistit, kam směřují, a upravit si vlastní trasu, aby se jim vyhnul.
Nejjednodušší systémy používají nárazníky nebo senzory přiblížení, které robota zastaví, když se k nim něco přiblíží příliš blízko. Pokročilejší systémy používají lidar, kamery a radar k vytvoření mapy prostředí a sledování pohybujících se objektů. Nejznámějším příkladem jsou autonomní vozidla, ale předcházení kolizím je důležité i pro skladové roboty, drony a průmyslová ramena sdílející prostor s lidmi.
Techniky předcházení srážkám
- Reaktivní zastavení: zastavení při detekci překážky.
- Přeplánování trasy: vypočítejte novou trasu kolem překážky.
- Rychlostní překážky: upravte rychlost a směr, abyste se vyhnuli budoucím kolizím.
- Potenciální pole: překážky považovat za odpudivé síly.
- Založené na učení: trénujte na simulovaných srážkách, abyste je mohli předvídat a vyhýbat se jim.
Nejtěžší je dynamické prostředí. Stacionární překážka je snadná. Osoba jdoucí nepředvídatelně ne. Vysokozdvižný vozík pohybující se rychlostí je ještě těžší. Roboti musí vyvážit bezpečnost s efektivitou. Zastavení pokaždé, když list přeletí přes senzor, je bezpečné, ale zbytečné. Nejlepší systémy klasifikují překážky podle úrovně ohrožení a reagují proporcionálně. Také bezpečně selhávají. Pokud senzor porouchá, robot se zastaví, místo aby hádal. Předcházení kolizím není jen o tom, jak se vyhnout nehodám. Jde o to získat si důvěru.
Comments
No comments yet. Be the first to share a thought.
Leave a comment