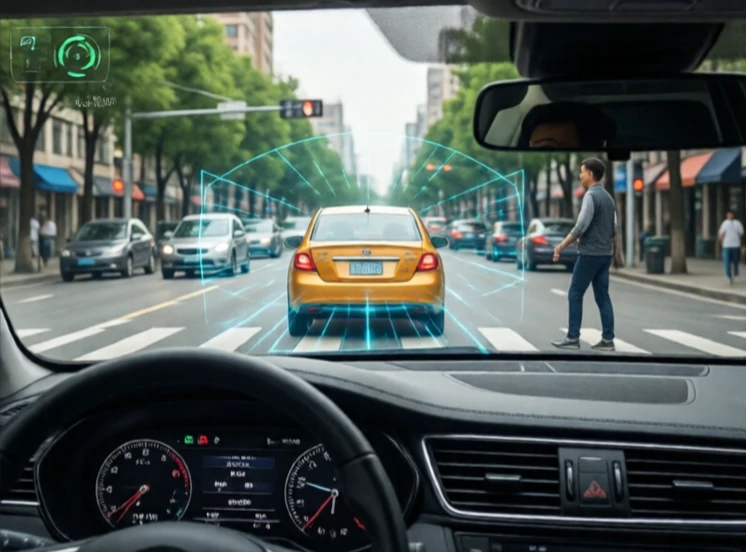
碰撞规避技术可以防止机器人撞到障碍物。它结合了感知、预测和路径规划功能。机器人必须检测障碍物,判断障碍物的位置,并调整自身路径以避开它们。
最简单的系统使用保险杠或接近传感器,当物体过于靠近时,机器人就会停止运行。更先进的系统则使用激光雷达、摄像头和雷达来构建环境地图并跟踪移动物体。自动驾驶汽车是最引人注目的例子,但对于与人类共享空间的仓库机器人、无人机和工业机械来说,防碰撞同样至关重要。
碰撞避免技术
- 反应式制动:检测到障碍物时停止。
- 路径重新规划:计算绕过障碍物的新路线。
- 速度障碍:调整速度和方向以避免未来的碰撞。
- 势场:将障碍物视为斥力。
- 基于学习:通过模拟碰撞进行训练,以预测和避免碰撞。
难点在于动态环境。静止的障碍物很容易识别,但行人走动轨迹难以预测就很难了,而高速行驶的叉车则更难。机器人必须在安全性和效率之间取得平衡。每次树叶吹过传感器就停下来虽然安全,但却毫无意义。最好的系统会根据威胁等级对障碍物进行分类,并做出相应的反应。它们还能安全地应对故障。如果传感器失效,机器人会停止运行,而不是靠猜测。防碰撞不仅仅是避免碰撞,更重要的是赢得用户的信任。
Comments
No comments yet. Be the first to share a thought.
Leave a comment