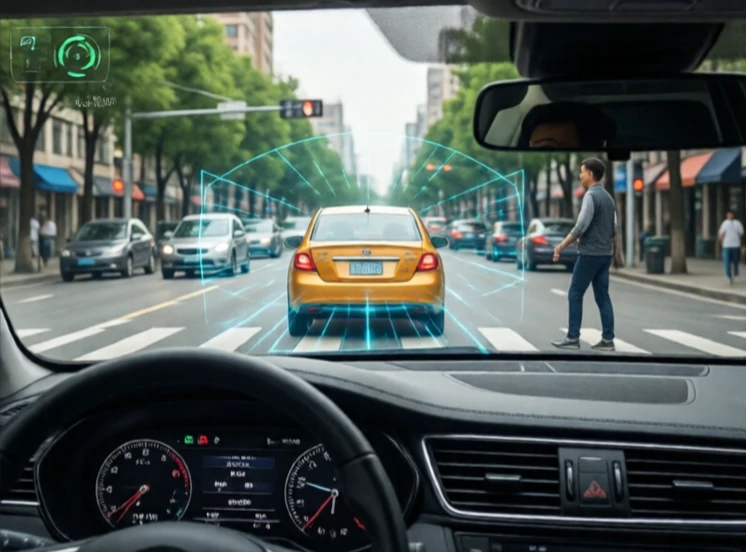
Çarpışma önleme, robotların nesnelere çarpmasını engeller. Algılama, tahmin ve yol planlamayı birleştirir. Robot, engelleri tespit etmeli, nereye gittiklerini anlamalı ve onlardan uzak durmak için kendi yolunu ayarlamalıdır.
En basit sistemler, bir şey çok yaklaştığında robotu durduran tamponlar veya yakınlık sensörleri kullanır. Daha gelişmiş sistemler ise ortamın haritasını oluşturmak ve hareket eden nesneleri izlemek için lidar, kameralar ve radar kullanır. Otonom araçlar en bilinen örnektir, ancak çarpışmadan kaçınma, insanlarla aynı alanı paylaşan depo robotları, dronlar ve endüstriyel kollar için de önemlidir.
Çarpışma önleme teknikleri
- Reaktif frenleme: Bir engel tespit edildiğinde durma.
- Rota yeniden planlama: engelin etrafından dolaşacak yeni bir rota hesaplama.
- Hız engelleri: Gelecekteki çarpışmaları önlemek için hızı ve yönü ayarlayın.
- Potansiyel alanlar: engelleri itici kuvvetler olarak ele alır.
- Öğrenmeye dayalı: Çarpışmaları tahmin etmek ve önlemek için simüle edilmiş çarpışmalar üzerinde eğitim alın.
Zor olan kısım dinamik ortamlardır. Sabit bir engel kolaydır. Tahmin edilemeyecek şekilde yürüyen bir insan ise kolay değildir. Hızla hareket eden bir forklift ise daha da zordur. Robotlar güvenlik ile verimlilik arasında denge kurmalıdır. Bir yaprak sensörün üzerinden geçtiğinde her seferinde durmak güvenlidir ancak işe yaramaz. En iyi sistemler engelleri tehdit seviyesine göre sınıflandırır ve orantılı olarak tepki verir. Ayrıca güvenli bir şekilde arıza yaparlar. Sensör arızalanırsa, robot tahmin etmek yerine durur. Çarpışmadan kaçınma sadece kazaları önlemekle ilgili değildir. Güven kazanmakla ilgilidir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment