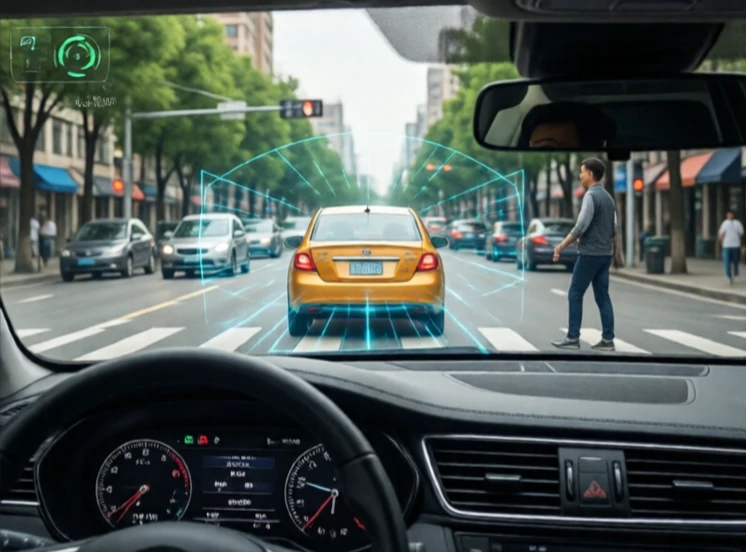
碰撞規避技術可以防止機器人撞到障礙物。它結合了感知、預測和路徑規劃功能。機器人必須偵測障礙物,判斷障礙物的位置,並調整自身路徑以避開它們。
最簡單的系統使用保險桿或接近感測器,當物體太靠近時,機器人就會停止運作。更先進的系統則使用光達、攝影機和雷達來建立環境地圖並追蹤移動物體。自動駕駛汽車是最引人注目的例子,但對於與人類共享空間的倉庫機器人、無人機和工業機械來說,防碰撞同樣至關重要。
碰撞避免技術
- 反應式煞車:偵測到障礙物時停止。
- 路徑重新規劃:計算繞過障礙物的新路線。
- 速度障礙:調整速度和方向以避免未來的碰撞。
- 勢場:將障礙物視為斥力。
- 基於學習:透過模擬碰撞進行訓練,以預測和避免碰撞。
難點在於動態環境。靜止的障礙物很容易識別,但行人走動軌跡難以預測就很難了,而高速行駛的堆高機則更難。機器人必須在安全性和效率之間取得平衡。每次樹葉吹過感應器就停下來雖然安全,但卻毫無意義。最好的系統會根據威脅等級對障礙物進行分類,並做出相應的反應。它們還能安全地應對故障。如果感測器失效,機器人會停止運行,而不是靠猜測。防碰撞不僅是避免碰撞,更重要的是贏得使用者的信任。
Comments
No comments yet. Be the first to share a thought.
Leave a comment