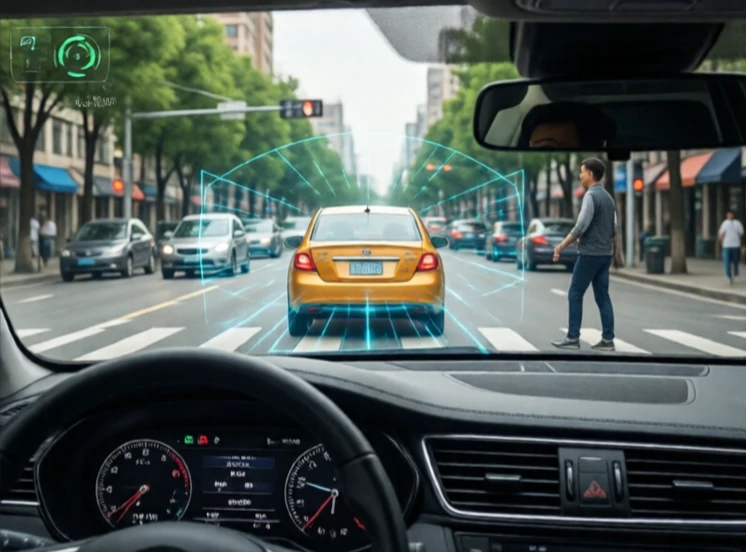
System unikania kolizji zapobiega zderzeniom robotów. Łączy on w sobie funkcje wykrywania, przewidywania i planowania trasy. Robot musi wykrywać przeszkody, określać kierunek ich ruchu i korygować swoją trasę, aby zachować bezpieczną odległość.
Najprostsze systemy wykorzystują zderzaki lub czujniki zbliżeniowe, które zatrzymują robota, gdy coś znajdzie się zbyt blisko. Bardziej zaawansowane systemy wykorzystują lidar, kamery i radar do tworzenia mapy otoczenia i śledzenia poruszających się obiektów. Najbardziej znanym przykładem są samochody autonomiczne, ale unikanie kolizji ma również znaczenie dla robotów magazynowych, dronów i broni przemysłowej dzielącej przestrzeń z ludźmi.
Techniki unikania kolizji
- Zatrzymywanie reaktywne: zatrzymanie w przypadku wykrycia przeszkody.
- Ponowne planowanie trasy: obliczenie nowej trasy wokół przeszkody.
- Przeszkody o dużej prędkości: dostosuj prędkość i kierunek, aby uniknąć przyszłych kolizji.
- Pola potencjalne: traktuj przeszkody jako siły odpychające.
- Oparte na uczeniu się: szkolenie na symulowanych zderzeniach w celu ich przewidywania i unikania.
Trudność tkwi w dynamicznym środowisku. Nieruchoma przeszkoda jest łatwa. Człowiek chodzący nieprzewidywalnie – nie. Jeszcze trudniej jest z szybko poruszającym się wózkiem widłowym. Roboty muszą równoważyć bezpieczeństwo z wydajnością. Zatrzymywanie się za każdym razem, gdy liść uderzy w czujnik, jest bezpieczne, ale bezużyteczne. Najlepsze systemy klasyfikują przeszkody według poziomu zagrożenia i reagują proporcjonalnie. Awarie są również bezpieczne. Jeśli czujnik przestanie działać, robot zatrzymuje się, zamiast zgadywać. Unikanie kolizji to nie tylko unikanie kolizji. To zdobywanie zaufania.
Comments
No comments yet. Be the first to share a thought.
Leave a comment