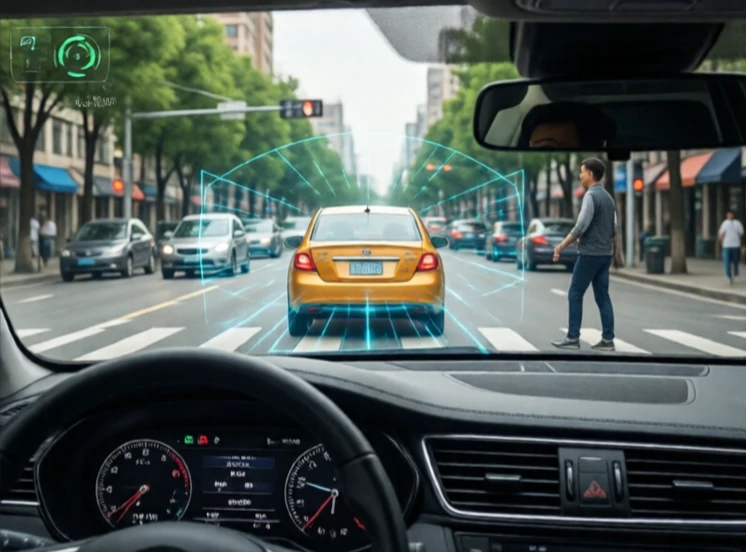
Az ütközésmegelőzés megakadályozza, hogy a robotok tárgyaknak ütközzenek. Egyesíti az érzékelést, az előrejelzést és az útvonaltervezést. A robotnak fel kell ismernie az akadályokat, ki kell találnia, merre tartanak, és módosítania kell a saját útját, hogy távol maradjon tőlük.
A legegyszerűbb rendszerek lökhárítókat vagy közelségérzékelőket használnak, amelyek megállítják a robotot, ha valami túl közel kerül hozzá. A fejlettebb rendszerek lidárt, kamerákat és radart használnak a környezet térképének elkészítéséhez és a mozgó objektumok nyomon követéséhez. Az önvezető autók a legismertebb példa, de az ütközések elkerülése a raktári robotok, drónok és az emberekkel teret megosztó ipari karok esetében is fontos.
Ütközéselkerülési technikák
- Reaktív fékezés: megáll, ha akadályt észlel.
- Útvonal újratervezése: új útvonal kiszámítása az akadály körül.
- Sebességkorlátozások: állítsd be a sebességet és az irányt a jövőbeni ütközések elkerülése érdekében.
- Potenciális mezők: az akadályokat taszító erőként kezeljük.
- Tanuláson alapuló: szimulált ütközéseken való betanítás az előrejelzéshez és az elkerüléshez.
A neheze a dinamikus környezet. Egy álló akadály könnyű. Egy kiszámíthatatlanul sétáló ember nem az. Egy gyorsan mozgó targonca még nehezebb. A robotoknak egyensúlyt kell teremteniük a biztonsággal és a hatékonysággal. Biztonságos, de haszontalan minden alkalommal megállni, amikor egy levél átrepül egy érzékelőn. A legjobb rendszerek a fenyegetettség szintje szerint osztályozzák az akadályokat, és arányosan reagálnak. Biztonságosan is meghibásodnak. Ha az érzékelő meghibásodik, a robot megáll, ahelyett, hogy találgatna. Az ütközések elkerülése nem csak az ütközések elkerüléséről szól. A bizalom kiérdemléséről.
Comments
No comments yet. Be the first to share a thought.
Leave a comment