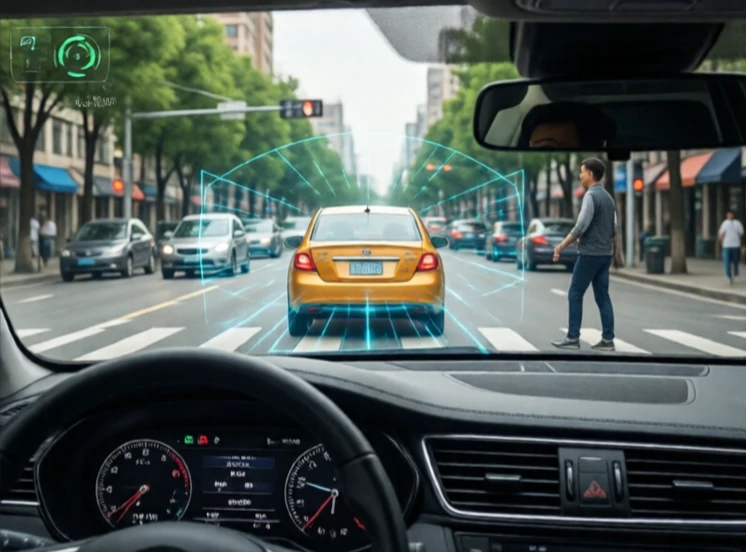
Botsingsvermijding voorkomt dat robots ergens tegenaan botsen. Het combineert waarneming, voorspelling en routeplanning. De robot moet obstakels detecteren, bepalen waar ze naartoe gaan en zijn eigen route aanpassen om ze te vermijden.
De eenvoudigste systemen gebruiken bumpers of naderingssensoren die de robot stoppen wanneer iets te dichtbij komt. Geavanceerdere systemen gebruiken lidar, camera's en radar om een kaart van de omgeving te maken en bewegende objecten te volgen. Autonome auto's zijn het bekendste voorbeeld, maar botsingspreventie is ook belangrijk voor magazijnrobots, drones en industriële robots die de ruimte delen met mensen.
Botsingsvermijdingstechnieken
- Reactief stoppen: stoppen wanneer een obstakel wordt gedetecteerd.
- Routeherplanning: bereken een nieuwe route om het obstakel heen.
- Snelheidsobstakels: pas snelheid en richting aan om toekomstige botsingen te voorkomen.
- Potentiële velden: behandel obstakels als afstotende krachten.
- Op machine learning gebaseerd: trainen op gesimuleerde botsingen om botsingen te voorspellen en te vermijden.
Het lastige zit hem in dynamische omgevingen. Een stilstaand obstakel is makkelijk. Een persoon die onvoorspelbaar loopt, is dat niet. Een snel rijdende heftruck is nog lastiger. Robots moeten een balans vinden tussen veiligheid en efficiëntie. Stoppen telkens als er een blad over een sensor waait, is veilig, maar nutteloos. De beste systemen classificeren obstakels op basis van hun dreigingsniveau en reageren daar proportioneel op. Ze kunnen ook veilig falen. Als de sensor uitvalt, stopt de robot in plaats van te gokken. Botsingspreventie gaat niet alleen over het voorkomen van botsingen. Het gaat erom vertrouwen te winnen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment