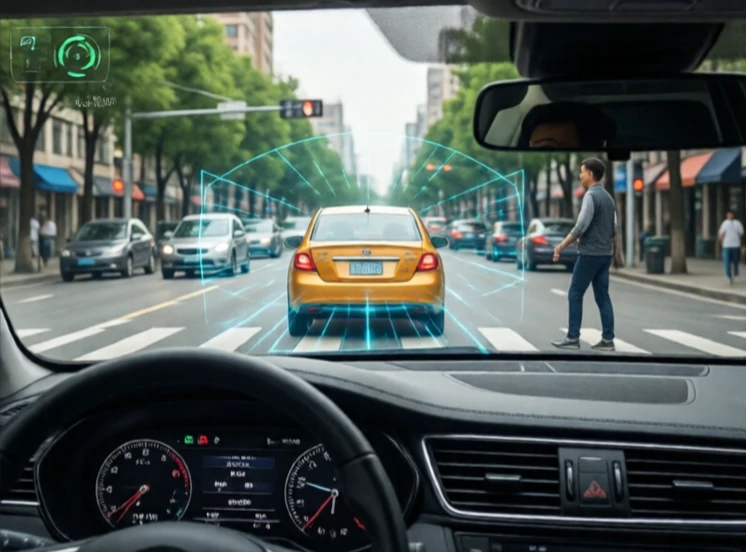
A prevenção de colisões impede que os robôs colidam com objetos. Combina sensoriamento, previsão e planeamento de trajetória. O robô deve detetar obstáculos, descobrir para onde vão e ajustar a sua própria trajetória para evitar colisões.
Os sistemas mais simples utilizam para-choques ou sensores de proximidade que param o robô quando algo se aproxima demasiado. Os sistemas mais avançados utilizam lidar, câmaras e radar para construir um mapa do ambiente e rastrear objetos em movimento. Os carros autónomos são o exemplo mais notório, mas a prevenção de colisões também é importante para os robôs de armazém, drones e braços robóticos industriais que partilham o espaço com pessoas.
Técnicas de prevenção de colisões
- Paragem reativa: o dispositivo pára quando é detetado um obstáculo.
- Replaneamento da rota: calcular um novo percurso em torno do obstáculo.
- Obstáculos de velocidade: ajuste a velocidade e a direção para evitar colisões futuras.
- Campos potenciais: trate os obstáculos como forças repulsivas.
- Baseado na aprendizagem: treinar com colisões simuladas para prever e evitar colisões.
O difícil são os ambientes dinâmicos. Um obstáculo estático é fácil. Uma pessoa a andar de forma imprevisível, não. Um empilhador em alta velocidade é ainda mais difícil. Os robôs precisam de equilibrar a segurança e a eficiência. Parar sempre que uma folha passa por um sensor é seguro, mas inútil. Os melhores sistemas classificam os obstáculos por nível de ameaça e respondem proporcionalmente. Também falham de forma segura. Se o sensor falhar, o robô pára em vez de tentar adivinhar. Evitar colisões não se trata apenas de evitar acidentes. Trata-se de conquistar a confiança do robô.
Comments
No comments yet. Be the first to share a thought.
Leave a comment