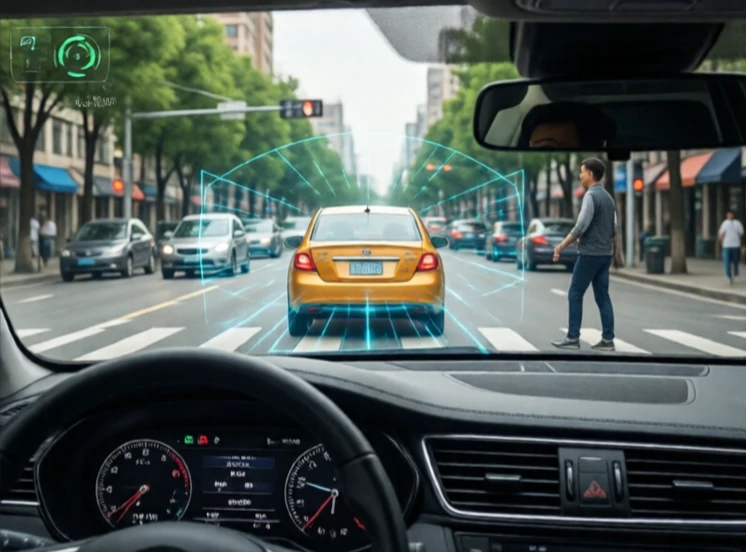
يمنع نظام تجنب الاصطدام الروبوتات من الاصطدام بالأشياء. وهو يجمع بين الاستشعار والتنبؤ وتخطيط المسار. يجب على الروبوت اكتشاف العوائق، وتحديد وجهتها، وتعديل مساره لتجنبها.
تستخدم أبسط الأنظمة مصدات أو مستشعرات تقارب لإيقاف الروبوت عند اقتراب أي جسم منه. أما الأنظمة الأكثر تطوراً فتستخدم تقنية الليدار والكاميرات والرادار لرسم خريطة للبيئة وتتبع الأجسام المتحركة. وتُعد السيارات ذاتية القيادة أبرز مثال على ذلك، لكن تجنب الاصطدام مهم أيضاً لروبوتات المستودعات والطائرات المسيّرة والأذرع الصناعية التي تتشارك المساحة مع البشر.
تقنيات تجنب الاصطدام
- التوقف التفاعلي: التوقف عند اكتشاف عائق.
- إعادة تخطيط المسار: حساب مسار جديد حول العائق.
- عوائق السرعة: اضبط السرعة والاتجاه لتجنب الاصطدامات المستقبلية.
- الحقول الكامنة: تعامل مع العوائق كقوى تنافرية.
- قائم على التعلم: التدريب على التصادمات المحاكاة للتنبؤ بها وتجنبها.
يكمن التحدي في البيئات الديناميكية. فالعائق الثابت سهل، أما الشخص الذي يمشي بشكل غير متوقع فليس كذلك، والرافعة الشوكية المتحركة بسرعة أكبر أصعب. يجب على الروبوتات تحقيق التوازن بين السلامة والكفاءة. التوقف في كل مرة تمر ورقة شجر أمام المستشعر آمن ولكنه غير مجدٍ. أفضل الأنظمة تصنف العوائق حسب مستوى خطورتها وتستجيب بشكل متناسب. كما أنها تعمل بشكل آمن عند تعطل المستشعر، حيث يتوقف الروبوت بدلاً من التخمين. تجنب الاصطدام لا يقتصر على تفادي الحوادث فحسب، بل يتعلق أيضاً بكسب ثقة الروبوت.
Comments
No comments yet. Be the first to share a thought.
Leave a comment