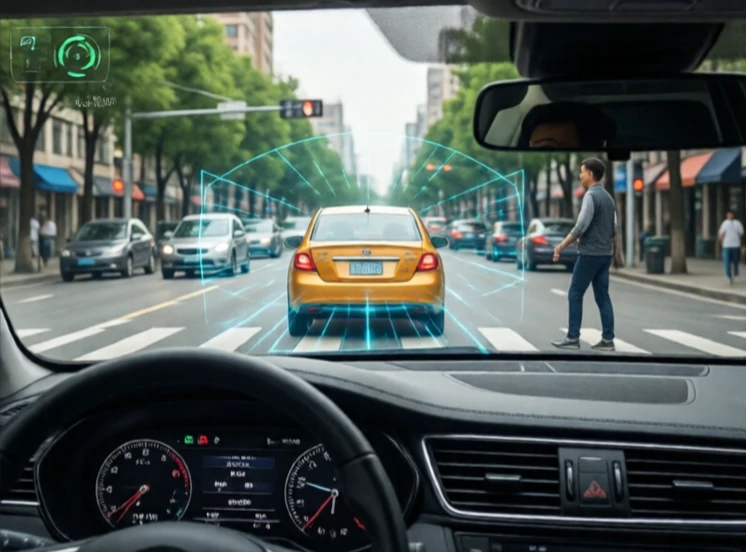
Kollisionsvermeidung verhindert, dass Roboter mit Objekten zusammenstoßen. Sie kombiniert Sensorik, Vorhersage und Pfadplanung. Der Roboter muss Hindernisse erkennen, deren Richtung bestimmen und seinen eigenen Pfad anpassen, um ihnen auszuweichen.
Die einfachsten Systeme verwenden Stoßfänger oder Näherungssensoren, die den Roboter stoppen, sobald sich ein Objekt zu sehr nähert. Fortgeschrittenere Systeme nutzen Lidar, Kameras und Radar, um eine Karte der Umgebung zu erstellen und sich bewegende Objekte zu verfolgen. Autonome Fahrzeuge sind das bekannteste Beispiel, aber Kollisionsvermeidung ist auch für Lagerroboter, Drohnen und Industrieroboter wichtig, die sich den Raum mit Menschen teilen.
Kollisionsvermeidungstechniken
- Reaktives Anhalten: Stoppt, sobald ein Hindernis erkannt wird.
- Wegneuplanung: Berechnung einer neuen Route um das Hindernis herum.
- Geschwindigkeitshindernisse: Geschwindigkeit und Richtung anpassen, um zukünftige Kollisionen zu vermeiden.
- Potenzialfelder: Hindernisse werden als abstoßende Kräfte betrachtet.
- Lernbasiert: Training anhand simulierter Kollisionen, um diese vorherzusagen und zu vermeiden.
Die größte Herausforderung sind dynamische Umgebungen. Ein stationäres Hindernis ist einfach. Eine Person, die sich unvorhersehbar bewegt, ist es nicht. Ein schnell fahrender Gabelstapler ist noch schwieriger. Roboter müssen Sicherheit und Effizienz in Einklang bringen. Jedes Mal anzuhalten, wenn ein Blatt über einen Sensor weht, ist zwar sicher, aber sinnlos. Die besten Systeme klassifizieren Hindernisse nach Gefahrenstufe und reagieren angemessen. Sie verhalten sich auch im Fehlerfall sicher. Fällt der Sensor aus, stoppt der Roboter, anstatt zu raten. Kollisionsvermeidung bedeutet nicht nur, Zusammenstöße zu verhindern. Es geht darum, Vertrauen zu gewinnen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment