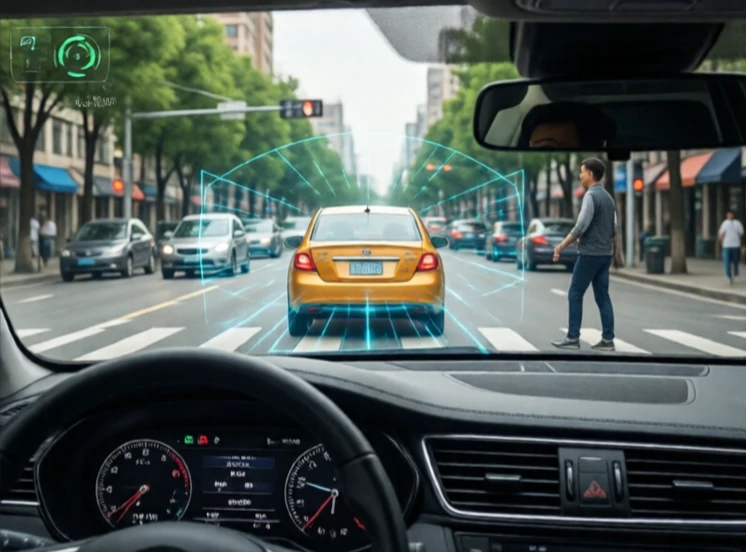
Kollisionsundgåelse forhindrer robotter i at ramme ting. Det kombinerer registrering, forudsigelse og ruteplanlægning. Robotten skal registrere forhindringer, finde ud af, hvor de skal hen, og justere sin egen rute for at holde sig fri.
De enkleste systemer bruger kofangere eller nærhedssensorer, der stopper robotten, når noget kommer for tæt på. Mere avancerede systemer bruger lidar, kameraer og radar til at opbygge et kort over miljøet og spore objekter i bevægelse. Selvkørende biler er det mest fremtrædende eksempel, men kollisionsundgåelse er også vigtig for lagerrobotter, droner og industriarme, der deler plads med mennesker.
Teknikker til kollisionsundgåelse
- Reaktiv standsning: Stop når en forhindring registreres.
- Omplanlægning af rute: beregn en ny rute uden om forhindringen.
- Hastighedshindringer: juster hastighed og retning for at undgå fremtidige kollisioner.
- Potentielle felter: Behandl forhindringer som frastødende kræfter.
- Læringsbaseret: træn på simulerede kollisioner for at forudsige og undgå.
Det svære er dynamiske miljøer. En stationær forhindring er let. En person, der går uforudsigeligt, er ikke. En gaffeltruck, der bevæger sig med høj hastighed, er endnu sværere. Robotter skal finde en balance mellem sikkerhed og effektivitet. Det er sikkert, men nytteløst, at stoppe hver gang et blad blæser hen over en sensor. De bedste systemer klassificerer forhindringer efter trusselsniveau og reagerer proportionalt. De fejler også sikkert. Hvis sensoren dør, stopper robotten i stedet for at gætte. Kollisionsundgåelse handler ikke kun om at undgå ulykker. Det handler om at vinde tillid.
Comments
No comments yet. Be the first to share a thought.
Leave a comment