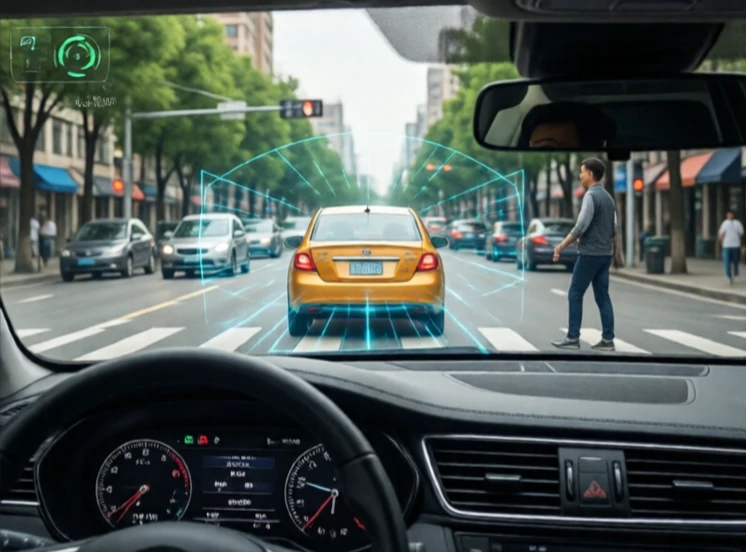
衝突回避は、ロボットが障害物に衝突するのを防ぐ技術です。センシング、予測、経路計画を組み合わせたものです。ロボットは障害物を検知し、それらがどこに向かっているかを把握し、障害物を避けるように自身の経路を調整する必要があります。
最もシンプルなシステムは、バンパーや近接センサーを用いて、物体が近づきすぎるとロボットを停止させる。より高度なシステムでは、ライダー、カメラ、レーダーを用いて環境マップを作成し、移動物体を追跡する。自動運転車が最も有名な例だが、倉庫ロボット、ドローン、そして人間と空間を共有する産業用ロボットアームにとっても、衝突回避は重要な課題となる。
衝突回避技術
- 反応型停止:障害物を検知すると停止する。
- 経路再計画:障害物を迂回する新しい経路を計算する。
- 速度障害物:今後の衝突を避けるため、速度と方向を調整してください。
- ポテンシャル場:障害物を反発力として扱う。
- 学習ベース:シミュレーションされた衝突で訓練を行い、予測と回避を行う。
難しいのは、動的な環境です。静止した障害物は簡単ですが、予測不能な歩行をする人はそうではありません。高速で移動するフォークリフトはさらに困難です。ロボットは安全性と効率性のバランスを取らなければなりません。センサーに葉が当たるたびに停止するのは安全ですが、役に立ちません。最良のシステムは、障害物を脅威レベルに応じて分類し、それに応じて対応します。また、安全に故障します。センサーが故障した場合、ロボットは推測するのではなく停止します。衝突回避は、単に衝突を避けることだけではありません。信頼を得ることなのです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment