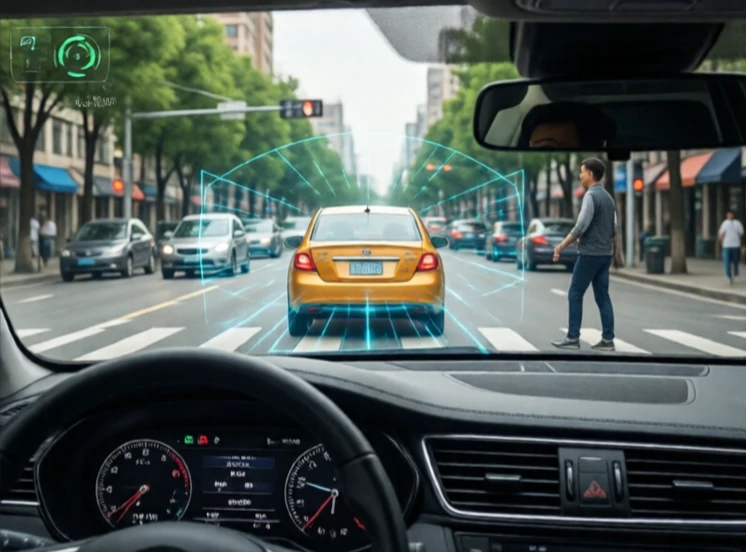
충돌 방지는 로봇이 물체에 부딪히는 것을 막아줍니다. 이는 감지, 예측 및 경로 계획을 결합한 것입니다. 로봇은 장애물을 감지하고, 장애물의 이동 경로를 파악한 후, 충돌을 피하기 위해 자신의 경로를 조정해야 합니다.
가장 간단한 시스템은 범퍼나 근접 센서를 사용하여 물체가 너무 가까이 다가오면 로봇을 멈춥니다. 더 발전된 시스템은 라이다, 카메라, 레이더를 사용하여 주변 환경의 지도를 만들고 움직이는 물체를 추적합니다. 자율 주행 자동차가 가장 잘 알려진 예이지만, 사람과 공간을 공유하는 창고 로봇, 드론, 산업용 로봇 팔에도 충돌 방지는 중요합니다.
충돌 방지 기술
- 반응형 정지: 장애물이 감지되면 정지합니다.
- 경로 재계획: 장애물을 우회하는 새로운 경로를 계산합니다.
- 속도 관련 장애물: 향후 충돌을 피하기 위해 속도와 방향을 조정하십시오.
- 잠재장: 장애물을 반발력으로 취급합니다.
- 학습 기반: 시뮬레이션된 충돌을 학습하여 예측하고 회피합니다.
가장 어려운 부분은 역동적인 환경입니다. 고정된 장애물은 상대하기 쉽지만, 예측할 수 없이 움직이는 사람은 그렇지 않습니다. 고속으로 움직이는 지게차는 더욱 어렵습니다. 로봇은 안전과 효율성 사이에서 균형을 맞춰야 합니다. 나뭇잎이 센서를 스칠 때마다 멈추는 것은 안전하지만 비효율적입니다. 최고의 시스템은 장애물을 위협 수준별로 분류하고 그에 비례하여 반응합니다. 또한 안전하게 고장 나도록 설계되어 있습니다. 센서가 고장 나면 로봇은 추측하는 대신 즉시 멈춥니다. 충돌 방지는 단순히 충돌을 피하는 것만이 아니라 신뢰를 얻는 것입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment