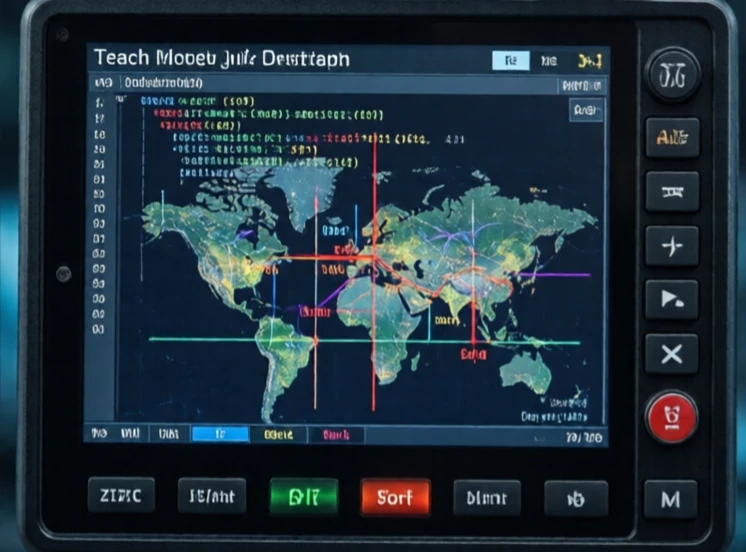
En Teach-Pendel er en håndholdt enhet for programmering og styring av en robot. Den har en skjerm, knapper og en joystick. Operatøren bruker den til å sette roboten i posisjon, registrere veipunkter og teste programmer. Det er det tradisjonelle grensesnittet for programmering av industrielle roboter.
Teach-pendler er robuste. De tåler fall, støv og kjølevæskesprut. De har en nødstoppknapp, en dødmannsbryter og en aktiveringsbryter. Operatøren må holde inne aktiveringsbryteren for at roboten skal bevege seg. Slipp den, og roboten stopper. Det er en sikkerhetsfunksjon. Pendelenheten viser også feilkoder, leddvinkler og programstatus.
Lær inn anhengsfunksjoner
- Jogg roboten i ledd- eller kartesisk modus.
- Registrer veipunkter og posisjoner.
- Rediger og kjør programmer.
- Overvåk innganger, utganger og systemstatus.
- Gjenopprette fra feil og mangler.
Teach-anhengsenheter er ikke enkle å bruke. Grensesnittet er ofte kryptisk. Programmering av en kompleks bane krever tålmodighet. Det er derfor mange robotleverandører tilbyr programvare for offline programmering. Programmereren simulerer roboten på en datamaskin og genererer koden. Anhengsenheten brukes deretter til finjustering og testing. Samarbeidende roboter har bedre grensesnitt: nettbrettbaserte, grafiske og intuitive. Men teach-anhengsenheten er fortsatt standarden i industrielle omgivelser. Det er verktøyet som gir et menneske direkte kontroll over en kraftig maskin. Enhver industrirobotprogrammerer har en anhengsenhet i hånden på et tidspunkt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment