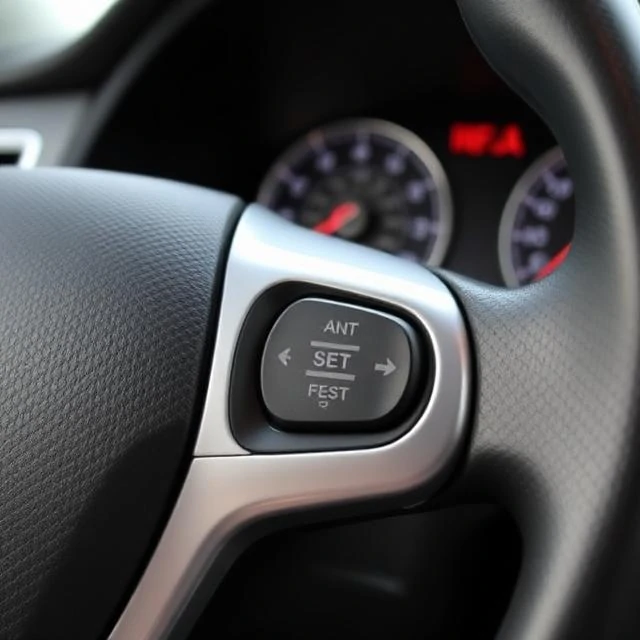
Cruise control mempertahankan kecepatan yang telah ditetapkan tanpa pengemudi harus menekan pedal gas. Fitur ini berguna untuk perjalanan jauh di jalan raya, di mana mempertahankan kecepatan konstan mengurangi kelelahan dan dapat meningkatkan efisiensi bahan bakar. Pengemudi mengatur kecepatan, dan sistem akan mempertahankannya hingga rem ditekan atau sistem dimatikan.
Teknologi ini lebih tua dari yang kebanyakan orang kira. Ralph Teetor, seorang insinyur tunanetra, menciptakan sistem pengontrol kecepatan pada tahun 1948. Ia merasa frustrasi dengan kebiasaan pengacaranya yang mempercepat dan memperlambat laju kendaraannya saat berbicara. Mobil pertama menawarkan fitur ini pada akhir tahun 1950-an. Fitur ini menjadi umum pada tahun 1970-an, ketika penghematan bahan bakar menjadi prioritas.
Sistem modern lebih mumpuni. Kontrol jelajah adaptif menggunakan radar atau kamera untuk mempertahankan jarak yang telah ditentukan dari mobil di depan, memperlambat dan mempercepat sesuai kebutuhan. Bantuan kemacetan lalu lintas dapat menangani lalu lintas yang berhenti dan berjalan. Beberapa sistem menggabungkan kontrol jelajah dengan pemusatan jalur untuk memberikan otomatisasi parsial. Ini adalah sistem Level 2, dan pengemudi harus tetap waspada.
Cruise control memiliki batasan. Fitur ini tidak berfungsi dengan baik dalam lalu lintas padat, di jalan berkelok-kelok, atau dalam cuaca buruk. Fitur ini bisa berbahaya di permukaan basah atau beres बर्फ, karena dapat menyebabkan roda berputar. Sebagian besar produsen merekomendasikan untuk mematikannya dalam kondisi tersebut.
Comments
No comments yet. Be the first to share a thought.
Leave a comment