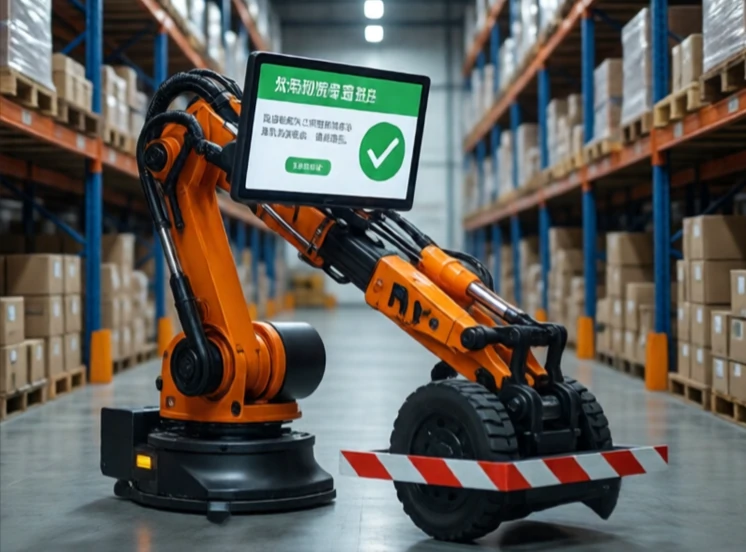
半自主机器人可以独立完成一些任务,但其他任务则需要人类协助。它介于远程操作和完全自主之间。例如,机器人可以在高速公路上自主行驶,但在城市交通中需要人类接管。它可以从垃圾桶中拣选物品,但在遇到不熟悉的情况时会寻求帮助。
这个术语在自动驾驶汽车领域很常见。根据美国汽车工程师协会(SAE)的自动驾驶等级标准,2级和3级属于半自动驾驶。车辆可以转向、加速和刹车,但驾驶员必须监控车辆状况并随时准备介入。4级和5级则属于完全自动驾驶。目前大多数消费级车辆都属于2级。要达到3级则非常困难,因为即使车辆正在行驶,驾驶员也必须保持专注。
半自治示例
- 带车道居中功能的自适应巡航控制系统。
- 仓库机器人能够自主导航,但遇到障碍物时会呼叫帮助。
- 能够稳定外科医生手部的手术机器人。
- 能够按预定路线飞行但需要人工操控才能降落的无人机。
- 能够收割但需要人工补充原料的农业机器人。
挑战在于交接。当机器人请求帮助时,人必须迅速理解情况并平稳地接管控制。如果交接不顺畅,就会发生事故。因此,半自主系统需要清晰的界面、预警机制和备用方案。机器人应该知道自己的未知领域。它应该在遇到困难之前寻求帮助,而不是之后。半自主并非通往完全自主的过渡阶段。对于许多应用而言,它是一种恰当的平衡。人提供判断力和适应性,而机器人则提供精准性和持久性。
Comments
No comments yet. Be the first to share a thought.
Leave a comment