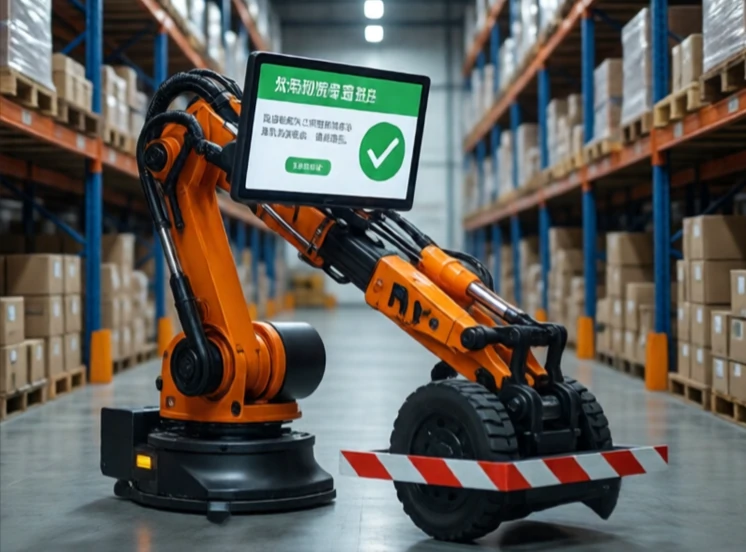
半自律型ロボットは、一部の作業は自力で行いますが、他の作業は人間に頼ります。これは、遠隔操作と完全自律の中間的な位置づけです。例えば、高速道路では自走できますが、市街地の交通状況では人間に操作を代わってもらうよう求めるかもしれません。ゴミ箱から物を拾い上げることはできますが、見慣れないものに遭遇した場合は助けを求めるかもしれません。
この用語は自動運転車でよく使われます。SAEの自律性スケールにおけるレベル2と3は半自律走行です。車は操舵、加速、ブレーキ操作が可能ですが、人間は監視し、必要に応じて介入できるように準備しておく必要があります。レベル4と5は完全自律走行です。現在、ほとんどの市販車はレベル2です。レベル3への移行は、運転中であっても人間が常に注意を払う必要があるため、困難です。
半自律型の例
- 車線中央維持機能付きアダプティブクルーズコントロール。
- 自律走行が可能で、障害物に遭遇すると助けを求める倉庫用ロボット。
- 外科医の手を安定させる手術用ロボット。
- 飛行経路は決められているが、着陸には人間の操作が必要なドローン。
- 収穫は行うが、燃料補給には人間が必要な農業用ロボット。
課題は引き継ぎです。ロボットが助けを求めたとき、人間は状況を素早く理解し、スムーズに制御を引き継がなければなりません。引き継ぎが不手際だと事故につながります。そのため、半自律システムには明確なインターフェース、事前警告、そしてフォールバック動作が必要です。ロボットは自分が何を知らないのかを認識していなければなりません。行き詰まってからではなく、行き詰まる前に助けを求めるべきです。半自律は完全自律への道のりにおける一時的な状態ではありません。多くの用途において、それは適切なバランスです。人間は判断力と適応力を提供し、ロボットは精度と耐久性を提供します。
Comments
No comments yet. Be the first to share a thought.
Leave a comment