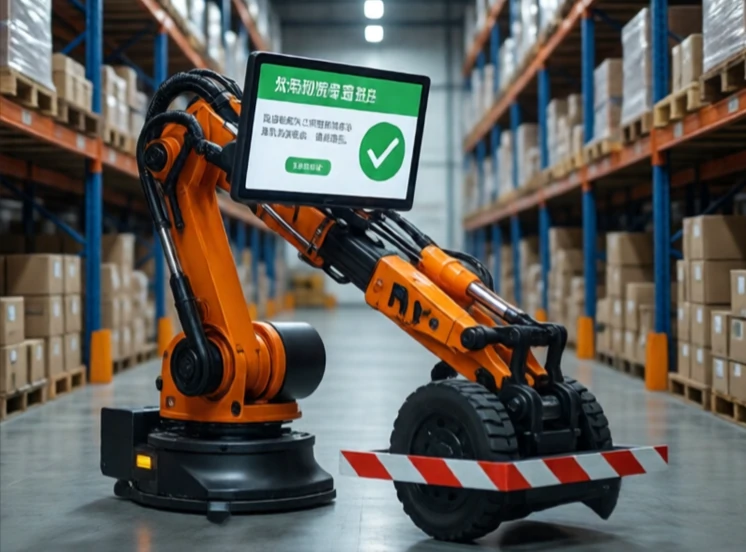
Een semi-autonome robot voert sommige taken zelfstandig uit, maar is voor andere afhankelijk van een mens. Het is een tussenweg tussen teleoperatie en volledige autonomie. De robot kan bijvoorbeeld zelf over een snelweg rijden, maar de mens vragen om het stuur over te nemen in het stadsverkeer. Hij kan voorwerpen uit een afvalbak pakken, maar om hulp vragen wanneer hij iets onbekends tegenkomt.
De term is gangbaar bij zelfrijdende auto's. Niveaus 2 en 3 op de SAE-autonomieschaal zijn semi-autonoom. De auto kan sturen, accelereren en remmen, maar de bestuurder moet de auto in de gaten houden en klaarstaan om in te grijpen. Niveaus 4 en 5 zijn volledig autonoom. De meeste personenauto's van tegenwoordig vallen onder niveau 2. De overstap naar niveau 3 is lastig, omdat de bestuurder betrokken moet blijven, zelfs wanneer de auto rijdt.
Semi-autonome voorbeelden
- Adaptieve cruisecontrol met rijstrookassistentie.
- Magazijnrobots die zelfstandig kunnen navigeren, maar om hulp roepen als ze vastlopen.
- Chirurgische robots die de hand van de chirurg stabiliseren.
- Drones die een traject vliegen, maar door een mens moeten worden geland.
- Landbouwrobots die oogsten, maar door een mens bijgevuld moeten worden.
De uitdaging zit hem in de overdracht. Wanneer de robot om hulp vraagt, moet de mens de situatie snel begrijpen en de controle soepel overnemen. Als de overdracht onhandig verloopt, gebeuren er ongelukken. Daarom hebben semi-autonome systemen duidelijke interfaces, waarschuwingen vooraf en terugvalmechanismen nodig. De robot moet weten wat hij niet weet. Hij moet om hulp vragen vóórdat hij vastloopt, niet erna. Semi-autonomie is geen tijdelijke fase op weg naar volledige autonomie. Voor veel toepassingen is het de juiste balans. Een mens zorgt voor oordeelsvermogen en aanpassingsvermogen. De robot zorgt voor precisie en uithoudingsvermogen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment