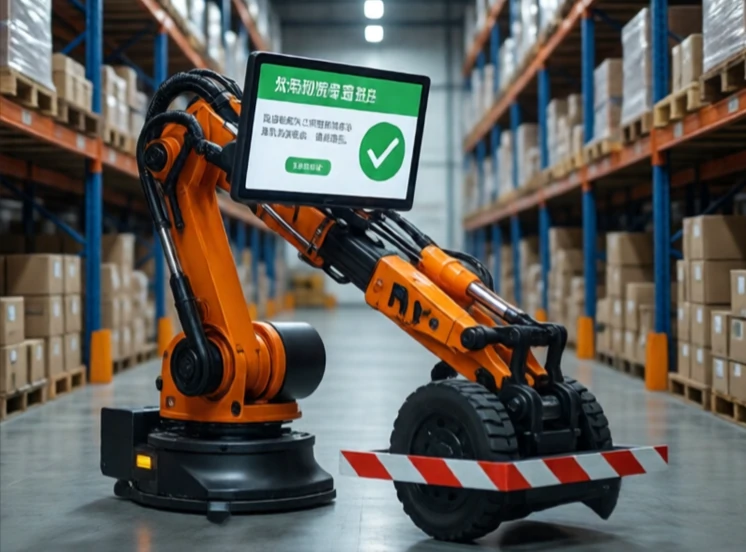
एक अर्ध-स्वायत्त रोबोट कुछ कार्यों को स्वयं संभालता है, लेकिन अन्य कार्यों के लिए मनुष्य पर निर्भर रहता है। यह टेलीऑपरेशन और पूर्ण स्वायत्तता के बीच का मध्य मार्ग है। रोबोट राजमार्ग पर स्वयं ड्राइव कर सकता है, लेकिन शहरी यातायात में मानव से नियंत्रण संभालने के लिए कह सकता है। यह कूड़ेदान से वस्तुएं उठा सकता है, लेकिन किसी अपरिचित वस्तु का सामना करने पर सहायता मांग सकता है।
यह शब्द सेल्फ-ड्राइविंग कारों में आम है। SAE ऑटोनॉमी स्केल पर लेवल 2 और 3 सेमी-ऑटोनॉमस हैं। कार स्टीयरिंग, एक्सीलरेट और ब्रेक लगा सकती है, लेकिन इंसान को निगरानी रखनी होती है और जरूरत पड़ने पर हस्तक्षेप करने के लिए तैयार रहना होता है। लेवल 4 और 5 पूरी तरह से ऑटोनॉमस हैं। आज ज्यादातर उपभोक्ता वाहन लेवल 2 के हैं। लेवल 3 तक पहुंचना मुश्किल है क्योंकि कार के चलने के दौरान भी इंसान को सतर्क रहना पड़ता है।
अर्ध-स्वायत्त उदाहरण
- लेन सेंटरिंग के साथ एडैप्टिव क्रूज कंट्रोल।
- वेयरहाउस रोबोट जो रास्ता तो ढूंढ लेते हैं लेकिन अवरोध होने पर मदद के लिए पुकारते हैं।
- शल्य चिकित्सक के हाथ को स्थिर रखने वाले सर्जिकल रोबोट।
- ऐसे ड्रोन जो एक निर्धारित मार्ग पर उड़ते हैं लेकिन उन्हें उतारने के लिए एक इंसान की आवश्यकता होती है।
- कृषि रोबोट जो फसल तो काटते हैं लेकिन उन्हें ईंधन भरने के लिए एक इंसान की जरूरत होती है।
असली चुनौती नियंत्रण सौंपने में है। जब रोबोट मदद मांगता है, तो इंसान को स्थिति को तुरंत समझना चाहिए और सुचारू रूप से नियंत्रण अपने हाथ में लेना चाहिए। अगर नियंत्रण सौंपने में गड़बड़ी होती है, तो दुर्घटनाएं हो सकती हैं। इसीलिए अर्ध-स्वायत्त प्रणालियों को स्पष्ट इंटरफेस, पहले से चेतावनी और बैकअप व्यवस्था की आवश्यकता होती है। रोबोट को यह पता होना चाहिए कि उसे क्या नहीं पता। उसे अटकने से पहले ही मदद मांगनी चाहिए, न कि बाद में। अर्ध-स्वायत्तता पूर्ण स्वायत्तता की ओर बढ़ने का एक अस्थायी पड़ाव नहीं है। कई अनुप्रयोगों के लिए, यह सही संतुलन है। इंसान निर्णय लेने की क्षमता और अनुकूलनशीलता प्रदान करता है। रोबोट सटीकता और सहनशक्ति प्रदान करता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment