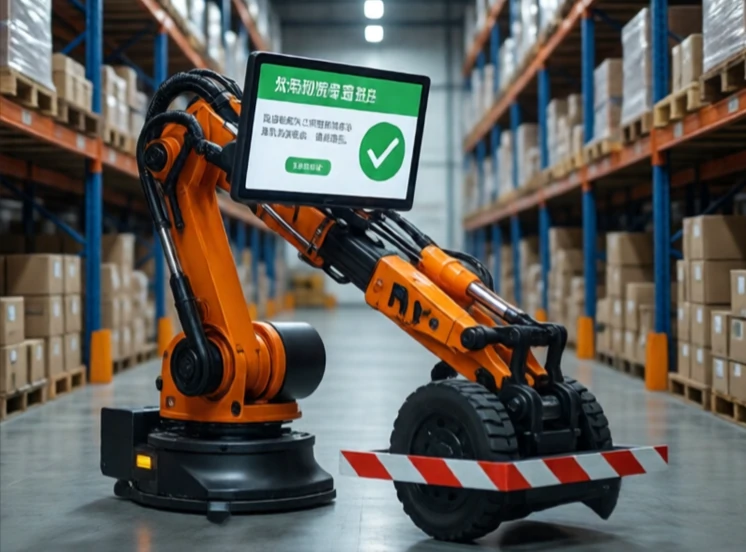
Poloautonomní robot zvládá některé úkoly sám, ale u jiných se spoléhá na člověka. Je to střední cesta mezi teleoperací a plnou autonomií. Robot se může pohybovat po dálnici sám, ale v městském provozu požádá člověka, aby převzal řízení. Může vybírat předměty z popelnice, ale požádá o pomoc, když narazí na něco neznámého.
Tento termín je běžný u autonomních vozidel. Úrovně 2 a 3 na stupnici autonomie SAE jsou poloautonomní. Automobil může řídit, zrychlovat a brzdit, ale člověk musí situaci sledovat a být připraven zasáhnout. Úrovně 4 a 5 jsou plně autonomní. Většina dnešních spotřebitelských vozidel má úroveň 2. Přechod na úroveň 3 je obtížný, protože člověk musí zůstat zapojen i za jízdy.
Poloautonomní příklady
- Adaptivní tempomat s udržováním vozu v jízdním pruhu.
- Skladoví roboti, kteří se pohybují v provozu, ale při zablokování volají o pomoc.
- Chirurgičtí roboti, kteří stabilizují chirurgovu ruku.
- Drony, které létají po určité trase, ale k přistání potřebují člověka.
- Zemědělští roboti, kteří sklízejí, ale k doplňování potřebují člověka.
Výzvou je předání úkolu. Když robot požádá o pomoc, člověk musí situaci rychle pochopit a plynule převzít kontrolu. Pokud je předání nešikovné, dochází k nehodám. Proto poloautonomní systémy potřebují jasná rozhraní, včasné varování a záložní chování. Robot by měl vědět, co neví. Měl by požádat o pomoc dříve, než se zasekne, ne poté. Poloautonomie není dočasný stav na cestě k plné autonomii. Pro mnoho aplikací je to správná rovnováha. Člověk poskytuje úsudek a přizpůsobivost. Robot poskytuje přesnost a vytrvalost.
Comments
No comments yet. Be the first to share a thought.
Leave a comment