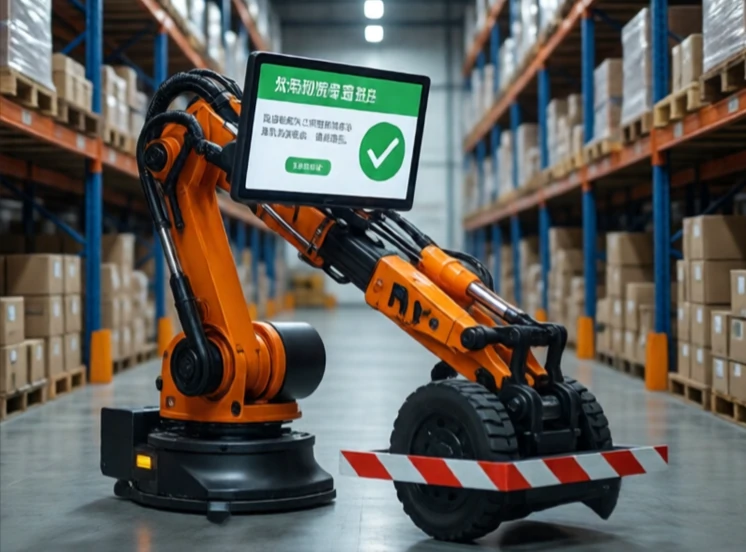
يُنجز الروبوت شبه المستقل بعض المهام بمفرده، بينما يعتمد على الإنسان في مهام أخرى. إنه حل وسط بين التحكم عن بُعد والاستقلالية الكاملة. قد يقود الروبوت نفسه على طريق سريع، لكنه يطلب من الإنسان تولي القيادة في زحام المدينة. وقد يلتقط أشياءً من صندوق، لكنه يطلب المساعدة عند مواجهة شيء غير مألوف.
يُستخدم هذا المصطلح بكثرة في السيارات ذاتية القيادة. يُعتبر المستويان الثاني والثالث على مقياس استقلالية جمعية مهندسي السيارات (SAE) شبه مستقلين. تستطيع السيارة التوجيه والتسارع والفرملة، لكن يجب على السائق مراقبتها والاستعداد للتدخل. أما المستويان الرابع والخامس فهما مستقلان تمامًا. معظم سيارات المستهلكين اليوم من المستوى الثاني. الانتقال إلى المستوى الثالث صعب لأن على السائق البقاء متفاعلًا حتى أثناء قيادة السيارة.
أمثلة شبه مستقلة
- نظام تثبيت السرعة التكيفي مع خاصية الحفاظ على المسار.
- روبوتات المستودعات التي تتنقل ولكنها تطلب المساعدة عند تعثرها.
- روبوتات جراحية تعمل على تثبيت يد الجراح.
- طائرات بدون طيار تحلق في مسار محدد ولكنها تتطلب وجود إنسان للهبوط.
- روبوتات زراعية تقوم بالحصاد ولكنها تحتاج إلى إنسان لإعادة التعبئة.
يكمن التحدي في عملية تسليم التحكم. فعندما يطلب الروبوت المساعدة، يجب على الإنسان فهم الموقف بسرعة وتولي زمام الأمور بسلاسة. وإذا كانت عملية التسليم غير متقنة، فقد تحدث حوادث. ولذلك، تحتاج الأنظمة شبه المستقلة إلى واجهات واضحة، وإنذارات مسبقة، وآليات احتياطية. يجب أن يعرف الروبوت ما يجهله، وأن يطلب المساعدة قبل أن يتعثر، لا بعد فوات الأوان. إن شبه الاستقلالية ليست حالة مؤقتة في طريق الاستقلالية الكاملة، بل هي التوازن الأمثل في العديد من التطبيقات. يوفر الإنسان القدرة على اتخاذ القرارات والتكيف، بينما يوفر الروبوت الدقة والقدرة على التحمل.
Comments
No comments yet. Be the first to share a thought.
Leave a comment