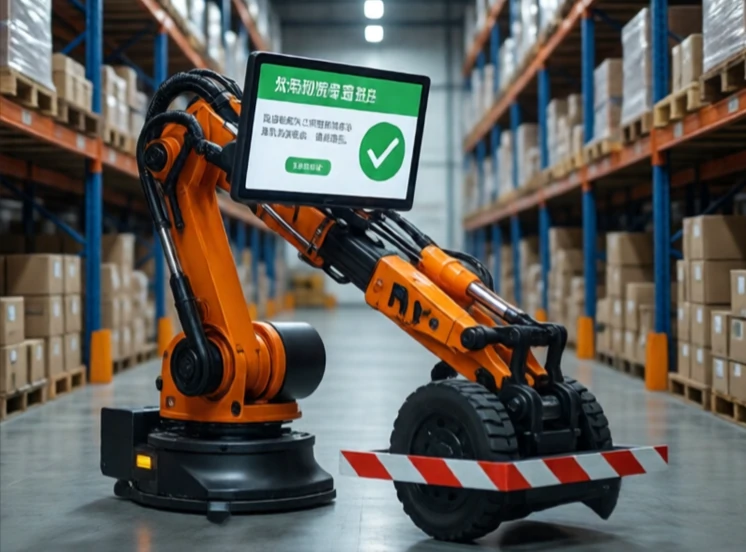
En halvautonom robot hanterar vissa uppgifter på egen hand men förlitar sig på en människa för andra. Det är en medelväg mellan teleoperation och full autonomi. Roboten kanske kör själv på en motorväg men ber människan att ta över i stadstrafiken. Den kanske plockar upp föremål från en soptunna men ber om hjälp när den stöter på något obekant.
Termen är vanlig i självkörande bilar. Nivå 2 och 3 på SAE:s autonomiska skala är semi-autonoma. Bilen kan styra, accelerera och bromsa, men människan måste övervaka och vara redo att ingripa. Nivå 4 och 5 är helt autonoma. De flesta konsumentfordon idag är nivå 2. Hoppet till nivå 3 är svårt eftersom människan måste förbli engagerad även när bilen kör.
Semiautonoma exempel
- Adaptiv farthållare med filcentrering.
- Lagerrobotar som navigerar men ropar på hjälp när de är blockerade.
- Kirurgiska robotar som stödjer kirurgens hand.
- Drönare som flyger en viss bana men kräver en människa för att landa.
- Jordbruksrobotar som skördar men behöver en människa för att fylla på.
Utmaningen är överlämningen. När roboten ber om hjälp måste människan snabbt förstå situationen och ta kontroll smidigt. Om överlämningen är klumpig inträffar olyckor. Det är därför semiautonoma system behöver tydliga gränssnitt, förvarning och reservbeteende. Roboten bör veta vad den inte vet. Den bör be om hjälp innan den kör fast, inte efter. Semiautonomi är inte ett tillfälligt tillstånd på vägen mot full autonomi. För många tillämpningar är det rätt balans. En människa ger omdöme och anpassningsförmåga. Roboten ger precision och uthållighet.
Comments
No comments yet. Be the first to share a thought.
Leave a comment