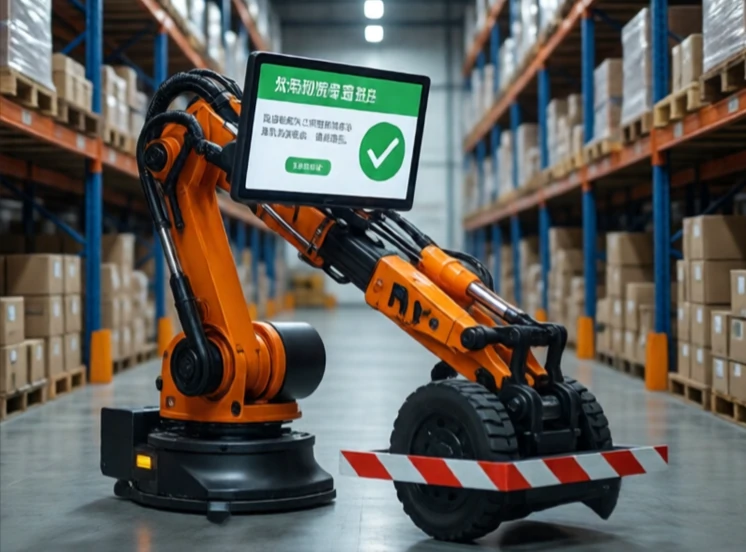
반자율 로봇은 일부 작업은 스스로 처리하지만 다른 작업은 인간의 도움에 의존합니다. 이는 원격 조종과 완전 자율 주행의 중간 단계에 해당합니다. 로봇은 고속도로에서는 스스로 주행할 수 있지만 시내 교통 체증 시에는 인간에게 조작을 요청할 수 있습니다. 또한 쓰레기통에서 물건을 꺼낼 수는 있지만 익숙하지 않은 물건을 만나면 도움을 요청할 수 있습니다.
자율주행차 분야에서 흔히 사용되는 용어입니다. SAE 자율주행 등급 체계에서 레벨 2와 3은 반자율주행입니다. 차량은 조향, 가속, 제동이 가능하지만, 운전자는 차량을 주시하고 필요시 개입할 준비를 해야 합니다. 레벨 4와 5는 완전 자율주행입니다. 오늘날 대부분의 양산차는 레벨 2 수준입니다. 레벨 3으로의 도약은 어려운데, 차량이 주행 중일 때에도 운전자가 계속해서 관여해야 하기 때문입니다.
반자율적인 예시
- 차선 유지 기능이 포함된 어댑티브 크루즈 컨트롤.
- 창고 로봇은 스스로 이동하지만, 막히면 도움을 요청합니다.
- 수술 로봇은 외과의사의 손을 안정시켜 줍니다.
- 정해진 경로를 따라 비행하지만 착륙은 사람이 해야 하는 드론.
- 수확은 하지만, 보충을 위해서는 사람이 필요한 농업용 로봇.
핵심 과제는 제어권 이양입니다. 로봇이 도움을 요청할 때, 사람은 상황을 신속하게 파악하고 원활하게 제어권을 넘겨받아야 합니다. 이양이 매끄럽지 못하면 사고가 발생할 수 있습니다. 그렇기 때문에 반자율 시스템은 명확한 인터페이스, 사전 경고, 그리고 비상 탈출 기능을 갖춰야 합니다. 로봇은 자신이 무엇을 모르는지 알아야 하고, 문제가 발생하기 전에 도움을 요청해야지, 문제가 발생한 후에 요청해서는 안 됩니다. 반자율 시스템은 완전 자율 시스템으로 가는 과도기적 단계가 아닙니다. 많은 응용 분야에서 반자율 시스템은 적절한 균형을 제공합니다. 사람은 판단력과 적응력을 제공하고, 로봇은 정밀성과 내구성을 제공합니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment