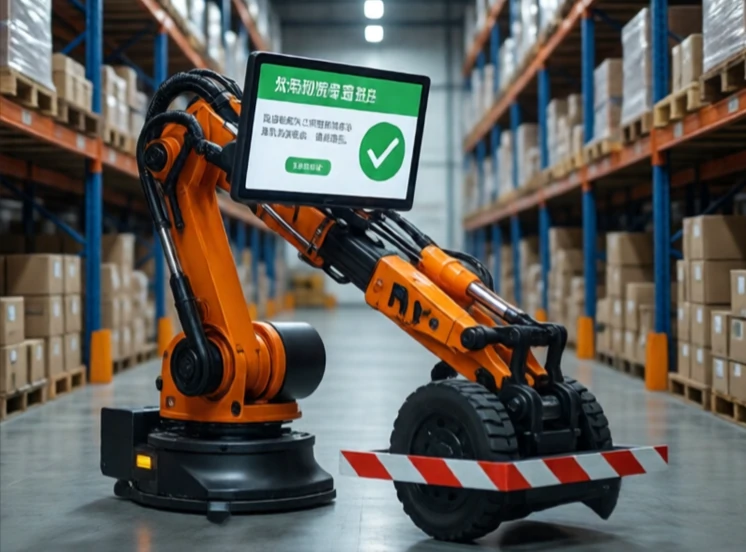
Un robot semiautónomo realiza algunas tareas por sí solo, pero depende de un humano para otras. Representa un punto intermedio entre la teleoperación y la autonomía total. El robot podría conducir solo por una autopista, pero pedirle al humano que tome el control en el tráfico urbano. Podría recoger objetos de un contenedor, pero pedir ayuda cuando se encuentre con algo desconocido.
El término es común en los vehículos autónomos. Los niveles 2 y 3 de la escala de autonomía de la SAE corresponden a la conducción semiautónoma. El vehículo puede girar, acelerar y frenar, pero el conductor debe supervisar y estar preparado para intervenir. Los niveles 4 y 5 corresponden a la conducción totalmente autónoma. La mayoría de los vehículos de consumo actuales son de nivel 2. El salto al nivel 3 es complejo, ya que el conductor debe permanecer atento incluso cuando el vehículo está en marcha.
Ejemplos semiautónomos
- Control de crucero adaptativo con centrado de carril.
- Robots de almacén que se desplazan por la nave pero piden ayuda cuando se bloquean.
- Robots quirúrgicos que estabilizan la mano del cirujano.
- Drones que siguen una trayectoria pero requieren la intervención humana para aterrizar.
- Robots agrícolas que cosechan pero necesitan un humano para rellenarlos.
El desafío reside en la transferencia de control. Cuando el robot solicita ayuda, el humano debe comprender la situación rápidamente y tomar el control con fluidez. Si la transferencia es torpe, pueden ocurrir accidentes. Por eso, los sistemas semiautónomos necesitan interfaces claras, avisos anticipados y mecanismos de respaldo. El robot debe ser consciente de sus limitaciones. Debe solicitar ayuda antes de quedarse atascado, no después. La semiautonomía no es un estado transitorio hacia la autonomía total. Para muchas aplicaciones, representa el equilibrio adecuado. El humano aporta criterio y adaptabilidad. El robot aporta precisión y resistencia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment