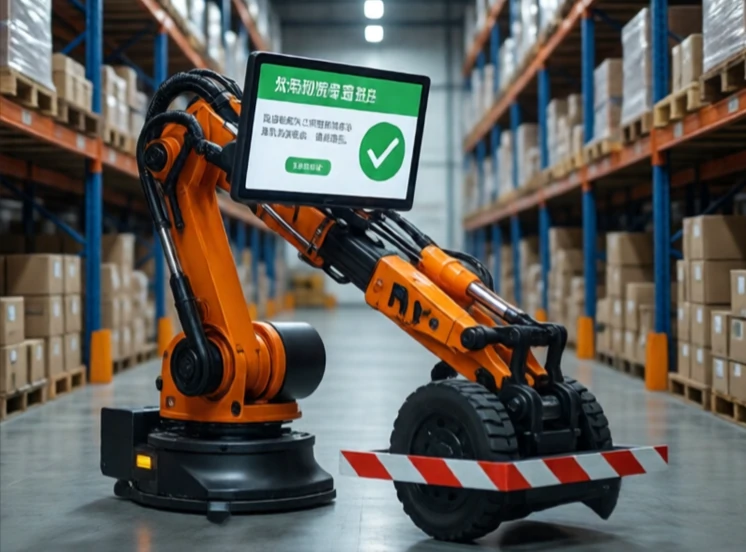
En semi-autonom robot håndterer nogle opgaver selv, men er afhængig af et menneske til andre. Det er en mellemvej mellem teleoperation og fuld autonomi. Robotten kan køre sig selv ned ad en motorvej, men bede mennesket om at overtage i bytrafikken. Den kan samle genstande op fra en skraldespand, men bede om hjælp, når den støder på noget ukendt.
Udtrykket er almindeligt i selvkørende biler. Niveau 2 og 3 på SAE-autonomiskalaen er semi-autonome. Bilen kan styre, accelerere og bremse, men mennesket skal overvåge og være klar til at gribe ind. Niveau 4 og 5 er fuldt autonome. De fleste forbrugerbiler i dag er niveau 2. Springet til niveau 3 er svært, fordi mennesket skal forblive engageret, selv når bilen kører.
Semi-autonome eksempler
- Adaptiv fartpilot med vognbanecentrering.
- Lagerrobotter, der navigerer, men tilkalder hjælp, når de er blokeret.
- Kirurgiske robotter, der støtter kirurgens hånd.
- Droner, der flyver en rute, men kræver et menneske for at lande.
- Landbrugsrobotter, der høster, men har brug for et menneske til at genopfylde.
Udfordringen er overdragelsen. Når robotten beder om hjælp, skal mennesket forstå situationen hurtigt og tage kontrol problemfrit. Hvis overdragelsen er klodset, sker der ulykker. Derfor har semi-autonome systemer brug for klare grænseflader, forudgående advarsel og reserveadfærd. Robotten skal vide, hvad den ikke ved. Den skal bede om hjælp, før den går i stå, ikke bagefter. Semi-autonomi er ikke en midlertidig tilstand på vejen til fuld autonomi. For mange anvendelser er det den rette balance. Et menneske sørger for dømmekraft og tilpasningsevne. Robotten sørger for præcision og udholdenhed.
Comments
No comments yet. Be the first to share a thought.
Leave a comment